

Hệ thống robot lau sàn mini gồm những khối nào?
- Cơ bản
- Bài viết
- Từ 14 tuổi
- 8 phút đọc

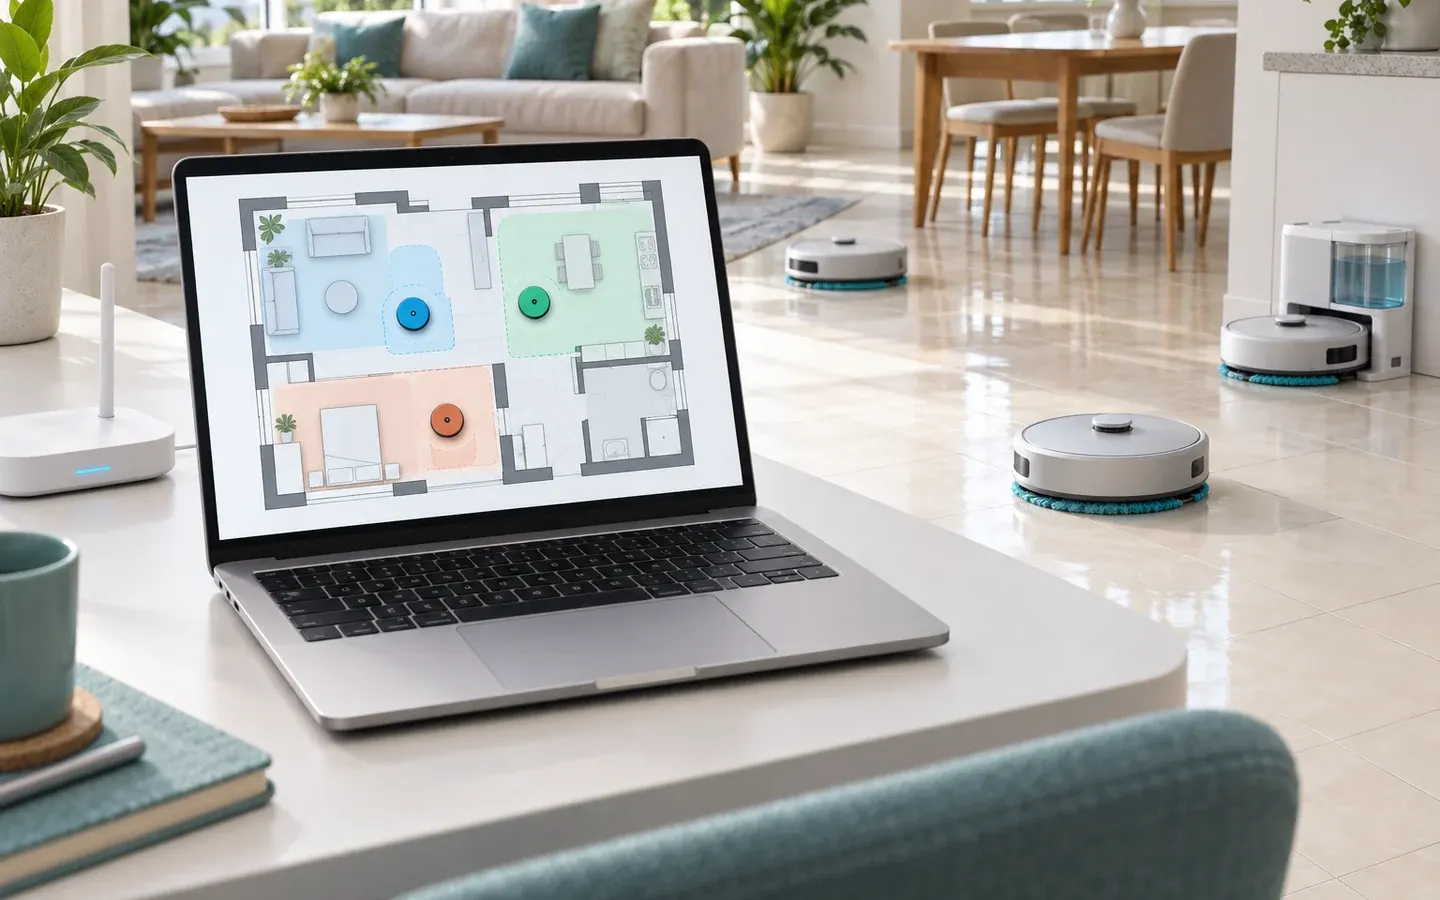
Hệ thống robot lau sàn mini gồm bốn phần: nhiều robot nhỏ, mỗi con giữ một khu vực; một trạm nạp điện và nước; một bộ điều khiển trung tâm trên máy tính; và người nhận cảnh báo. Trong thiết kế minh họa này, robot lau, trạm giữ năng lượng và nước, trung tâm lập kế hoạch, người làm phần máy chưa làm được.
Mục lục
- Robot lau
- Trạm nạp điện và nước
- Bộ điều khiển trung tâm
- Điện thoại nhận cảnh báo
Bạn sẽ học được gì
- Gọi tên bốn phần của hệ thống và việc mỗi phần đảm nhận.
- Giải thích vì sao nhiều robot nhỏ chia khu vực có thể hợp hơn một robot lớn, và cái giá phải trả.
- Theo dõi dữ liệu, lệnh và trạng thái của một robot qua một lượt lau, kể cả khi có sự cố.
Cần biết trước
Chỉ cần biết robot là gì, ví dụ qua bài Robot là gì?; các thuật ngữ khác được giải thích ngay lần đầu xuất hiện.
Vì sao dùng nhiều robot nhỏ thay cho một robot lớn?
Nhiều robot nhỏ chia sàn nhà thành các khu vực, làm việc song song, chui được vào chỗ thấp và có thể tiếp tục lau các khu còn lại khi một con hỏng. Với nhiệm vụ chia nhỏ được, một khảo sát về hệ robot bầy đàn nêu rằng đội robot có thể xong sớm hơn một robot đơn lẻ vì chia việc và làm đồng thời. Khảo sát đó cũng cho biết một đội có thể bền hơn một robot phức tạp duy nhất nhờ dự phòng và cách phân tán chức năng. Điều này không có nghĩa mọi đội robot đều hết điểm lỗi chung: trong mô hình dùng chung máy tính và trạm, hai khối này vẫn có thể làm cả đội gián đoạn. Với sàn nhà, một robot lớn hỏng thì cả căn nhà ngừng lau; một robot nhỏ hỏng thì chỉ khu của nó chờ, và trung tâm có thể giao khu đó cho robot khác.
Kích thước còn quyết định robot vào được đâu. Một nhà sản xuất robot lau ẩm mô tả sản phẩm của họ là di chuyển quanh vật thể và dưới đồ nội thất. Gầm giường và khe dưới tủ là chỗ mà thân thấp có lợi.
Cái giá nằm ở chi phí cố định và điều phối. Mỗi robot cần động cơ, pin và vi điều khiển riêng, nên các khoản đó nhân lên theo số robot. Cả đội cũng cần nơi nạp chung và một chỗ quyết định robot nào lau khu nào. Đó là lý do mô hình minh họa có trạm và bộ điều khiển trung tâm.
- Khu có giường, robot lau dưới gầm
- Khu bàn làm việc
- Khu bàn tròn
- Trạm dùng chung
Mỗi khối trong hệ thống làm việc gì?
Bốn khối có việc riêng: robot lau, trạm, bộ điều khiển trung tâm và người. Bảng dưới là thiết kế minh họa, chưa phải bộ linh kiện đã chọn.
| Khối | Việc chính | Ví dụ thành phần |
|---|---|---|
| Robot lau | Di chuyển, lau ẩm, đo xung quanh, tự dừng khi gặp nguy | Thân thấp, hai bánh, bình nước, bơm, khăn lau, pin, vi điều khiển, cảm biến |
| Trạm | Nạp điện, nạp nước, nhận nước bẩn, báo robot đã vào trạm | Tiếp điểm sạc, dẫn hướng, bình nước sạch, bình nước bẩn |
| Bộ điều khiển trung tâm | Chia khu vực, lập đường, theo dõi cả đội, nhận ra khu bừa bộn, gửi cảnh báo | Một chương trình trên máy tính cá nhân hoặc laptop |
| Người | Quét dọn sơ bộ, nhận cảnh báo, quyết định dọn hay bỏ qua | Điện thoại hoặc cửa sổ trên máy tính |
Robot là khối duy nhất chạm sàn, nên nó giữ những việc không được chậm: đo mép bậc, dừng khi va chạm, ngắt bơm khi đứng yên. Trạm không chỉ là đế sạc. Trạm tự rửa của một nhà sản xuất tự nạp lại bình nước của robot khi cần, và sau khi lau thì rửa rồi sấy khăn lau.
Theo một khảo sát về lập đường cho nhiều robot, trong điều khiển tập trung một bộ xử lý trung tâm, có thể là máy tính riêng hoặc một robot, chịu toàn bộ trách nhiệm điều khiển và quản lý hệ thống. Ở đây vai đó thuộc về một chương trình trên máy tính cá nhân cùng mạng Wi-Fi. Người là khối cuối: nhận cảnh báo về khu bừa bộn rồi tự quyết định.
- Bánh xe
- Pin và bo điều khiển
- Bình nước, bơm và khăn lau
- Cảm biến nhìn xuống sàn
- Tiếp điểm sạc
- Bình nước sạch và bình nước bẩn của trạm
Dữ liệu và lệnh đi qua lại giữa các khối ra sao?
Robot gửi trạng thái lên trung tâm, trung tâm gửi lệnh xuống robot và gửi cảnh báo cho người. Mỗi hướng mang loại bản tin riêng.
| Hướng | Nội dung chính |
|---|---|
| Robot tới trung tâm | Vị trí ước lượng, mức pin, trạng thái, sự kiện va chạm hoặc kẹt, nhịp tim |
| Trung tâm tới robot | Khu vực được giao, đường đi, lệnh lau, dừng hoặc về trạm |
| Trạm tới trung tâm | Robot đã vào trạm, đang nạp, mức nước sạch và nước bẩn |
| Trung tâm tới người | Cảnh báo kèm vị trí khu bừa bộn |
Nhịp tim (heartbeat) là bản tin ngắn mà robot gửi đều đặn để báo nó còn kết nối. Khi trung tâm không nhận được nó trong một khoảng chờ định trước, trung tâm coi liên kết là đáng ngờ.
Phần mềm robot có sẵn chia việc theo cách tương tự. Trong ROS, nút (node) là một thành viên của đồ thị các nút trao đổi với nhau; một nút đăng dữ liệu lên chủ đề có tên để nút khác đăng ký nhận, và các nút có thể ở cùng tiến trình, khác tiến trình hoặc trên máy khác. Trong một ví dụ của RMF, bộ quản lý đội chuyển lệnh đến robot, còn bộ chuyển đổi đội nhận thông tin trạng thái robot rồi gửi lệnh nhiệm vụ cùng lệnh di chuyển.
Nơi đặt quyết định là lựa chọn thiết kế lớn nhất. Điều khiển tập trung dồn quyết định về một bộ xử lý; cách phi tập trung để mỗi robot có bộ điều khiển riêng và hoạt động độc lập dựa trên dữ liệu của nó; kiểu lai dùng đồng thời nhiều kiểu để lấy ưu điểm của từng kiểu. Cùng khảo sát cho biết hệ tập trung có thể sụp đổ nếu bộ điều khiển trung tâm quá tải hoặc hỏng, và cần liên lạc liên tục nên có thể thêm độ trễ. Thiết kế minh họa vì vậy chọn kiểu lai: kế hoạch ở trung tâm, phản xạ an toàn và việc về trạm ở robot. Tỉ lệ chia việc cụ thể cần một phân tích riêng.
- Robot
- Trạm
- Bộ điều khiển trung tâm
- Điện thoại của người
- Báo cáo từ robot và trạm
- Lệnh xuống robot
- Nhịp tim
- Cảnh báo cho người
Một robot đi qua những trạng thái nào trong một lượt làm việc?
Robot luân phiên giữa chờ ở trạm, lau, về trạm và nạp, kèm hai nhánh phụ là cảnh báo và lỗi. Chu trình chính trong thiết kế minh họa:
- Robot chờ ở trạm và nhận khu vực được giao.
- Robot đi tới khu đó và lau.
- Robot về trạm khi pin thấp, bình nước cạn hoặc lau xong.
- Robot vào trạm, rồi nạp điện và nạp nước.
- Robot trở lại trạng thái chờ.
Cần phân biệt tới gần trạm với cập trạm thành công. Quy trình cập trạm của Nav2 đưa robot tới điểm chuẩn bị trước trạm nếu nó chưa ở gần đó. Robot rời vòng điều khiển bằng thị giác khi phát hiện tiếp xúc với trạm hoặc việc sạc đã bắt đầu, rồi quy trình chờ sạc bắt đầu mới báo thành công. Thiết kế minh họa mượn thứ tự này: tới điểm chuẩn bị, tiến vào, xác nhận tiếp xúc, xác nhận sạc, rồi mới coi là đã vào trạm.
Hai nhánh phụ xử lý chuyện bất thường. Ở trạng thái cảnh báo, robot gặp khu bừa bộn, ví dụ bị kẹt nhiều lần, thì đánh dấu khu đó, báo trung tâm và chuyển sang chỗ khác. Trong mô hình minh họa, mất nhịp tim trước hết làm robot ngắt bơm và dừng lau. Robot chỉ chuyển sang về trạm khi còn định vị được, có đường về đã lưu và đủ năng lượng; nếu bị kẹt, không biết vị trí hoặc pin không đủ thì đứng yên và ghi lỗi. Về trạm là một nhiệm vụ điều hướng cục bộ, không chỉ là phản xạ dừng.
- Chờ ở trạm
- Đang lau
- Đang về trạm
- Nạp điện và nước
- Nhánh cảnh báo
- Nhánh lỗi
Ví dụ trong đời sống
Một văn phòng nhỏ có ba khu: phòng họp, khu bàn làm việc và hành lang. Đây là kịch bản thiết kế, chưa phải kết quả thử nghiệm. Sau buổi quét dọn sơ bộ, trung tâm giao mỗi khu cho một robot.
Robot ở phòng họp lau dưới gầm bàn thì gặp một dây nối dài nằm trên sàn và bị kẹt hai lần. Nó đánh dấu ô đó và báo trung tâm, trung tâm gửi cảnh báo kèm vị trí để người nhấc dây lên. Robot ở hành lang thì pin xuống thấp, về trạm nhưng thấy trạm đang nạp cho robot khác, nên chờ ở điểm chuẩn bị rồi mới vào.
Sau đó Wi-Fi tắt. Trung tâm mất nhịp tim của robot ở khu bàn làm việc, còn robot không nhận được lệnh. Nó ngắt bơm, ngừng lau và dùng vị trí trạm và đường về đã lưu trên robot để về trạm nếu còn đủ điều kiện. Nếu không thể xác định đường về an toàn, robot dừng và lưu lỗi để báo khi nối lại. Khi mạng trở lại, robot báo trạng thái và chờ lệnh mới. Cách robot tìm đường về trạm khi mất liên kết cần một cơ chế riêng, nằm ngoài bài này.
Hiểu lầm thường gặp
Nhiều robot nhỏ luôn rẻ hơn một robot lớn. Mỗi robot có động cơ, pin, vi điều khiển và cảm biến riêng, nên chi phí cố định nhân với số robot. Lợi ích đến từ việc vào được chỗ hẹp, chạy song song và dự phòng.
Có bộ điều khiển trung tâm thì robot không cần tự quyết. Khi bộ điều khiển trung tâm quá tải hoặc hỏng, cả hệ tập trung có thể sụp đổ. Vì vậy robot giữ các phản xạ dừng và về trạm của riêng nó.
Trạm chỉ là đế sạc. Trạm tham gia vào trạng thái của robot: nạp nước, nhận nước bẩn. Với một sản phẩm thương mại, nếu nhiệm vụ bị hủy sớm thì việc rửa khăn không tự diễn ra, nên thiết kế phải quyết định trạm làm gì khi nhiệm vụ kết thúc bất thường.
Câu hỏi thường gặp
Robot lau sàn mini có lau được dưới gầm giường không?
Còn tùy chiều cao thân so với khe hở thực tế dưới giường. Một nhà sản xuất robot lau ẩm mô tả sản phẩm của họ là di chuyển dưới đồ nội thất. Muốn biết robot của mình có lọt hay không, hãy đo khe hở rồi so với chiều cao thân.
Một máy tính có điều khiển được nhiều robot lau sàn không?
Về kiến trúc thì được, vì bộ xử lý trung tâm có thể là một máy tính riêng. Số robot tối đa phụ thuộc vào tải xử lý và chất lượng Wi-Fi, nên cần đo trên hệ thật.
Robot lau sàn có bắt buộc phải có trạm nạp nước tự động không?
Không bắt buộc. Trạm nạp nước giúp robot lặp lại công việc mà không cần người đổ nước. Nếu bỏ phần nước tự động, người phải đổ nước, còn thiết kế vẫn cần chỗ nạp điện.
Tóm tắt
- Hệ thống có bốn phần: robot lau, trạm, bộ điều khiển trung tâm và người, mỗi phần giữ một nhóm việc riêng.
- Nhiều robot nhỏ chia khu vực được lợi về song song, dự phòng và chỗ hẹp, đổi lại chi phí cố định và việc điều phối.
- Robot báo trạng thái, nhận lệnh và đi qua chu trình chờ, lau, về trạm, nạp; nhánh cảnh báo và lỗi xử lý chuyện bất thường.
Thuật ngữ trong bài
Tên tiếng Việt, tên tiếng Anh và nghĩa dùng trong bài. Di chuột, chạm hoặc dùng phím Tab tới từ có gạch chân chấm để xem giải thích ngay khi đọc.
- bộ điều khiển trung tâmcentral controller
- Phần mềm hoặc thiết bị giữ toàn bộ việc điều khiển và quản lý một hệ nhiều robot; có thể là một máy tính riêng.
- điều khiển tập trungcentralized control
- Cách điều khiển trong đó một bộ xử lý trung tâm xử lý mọi dữ liệu và ra quyết định cho cả hệ nhiều robot.
- phi tập trungdecentralized control
- Cách điều khiển trong đó mỗi robot có bộ điều khiển riêng và tự ra quyết định dựa trên dữ liệu của chính nó.
- kiểu laihybrid control
- Cách điều khiển dùng đồng thời nhiều kiểu để tận dụng ưu điểm của từng kiểu.
- trạm nạpdocking station
- Nơi robot quay về để nạp điện; một số thiết kế còn nạp nước hoặc rửa khăn lau tại đó.
- nútnode
- Một thành viên trong đồ thị ROS, dùng thư viện máy khách để trao đổi dữ liệu với các nút khác.
- bộ quản lý độifleet manager
- Phần mềm chuyển các lệnh đến robot trong một đội và nhận lại trạng thái của chúng.
Bài này chưa được đánh dấu là đã xem
Thấy nội dung sai hoặc chưa an toàn?
Báo cho quản trị viên qua email. Thư có sẵn tên bài và đường dẫn.
Có thể bạn cũng quan tâm
 Nâng cao
Máy tính cá nhân điều khiển đội robot lau sàn thế nào?
Chia việc giữa robot và máy tính cá nhân qua Wi-Fi: broker hoặc micro-ROS, bản tin, đồng bộ giờ, điểm lỗi và cách nhận ra chúng.
Robotics (Robot học)8 phút đọc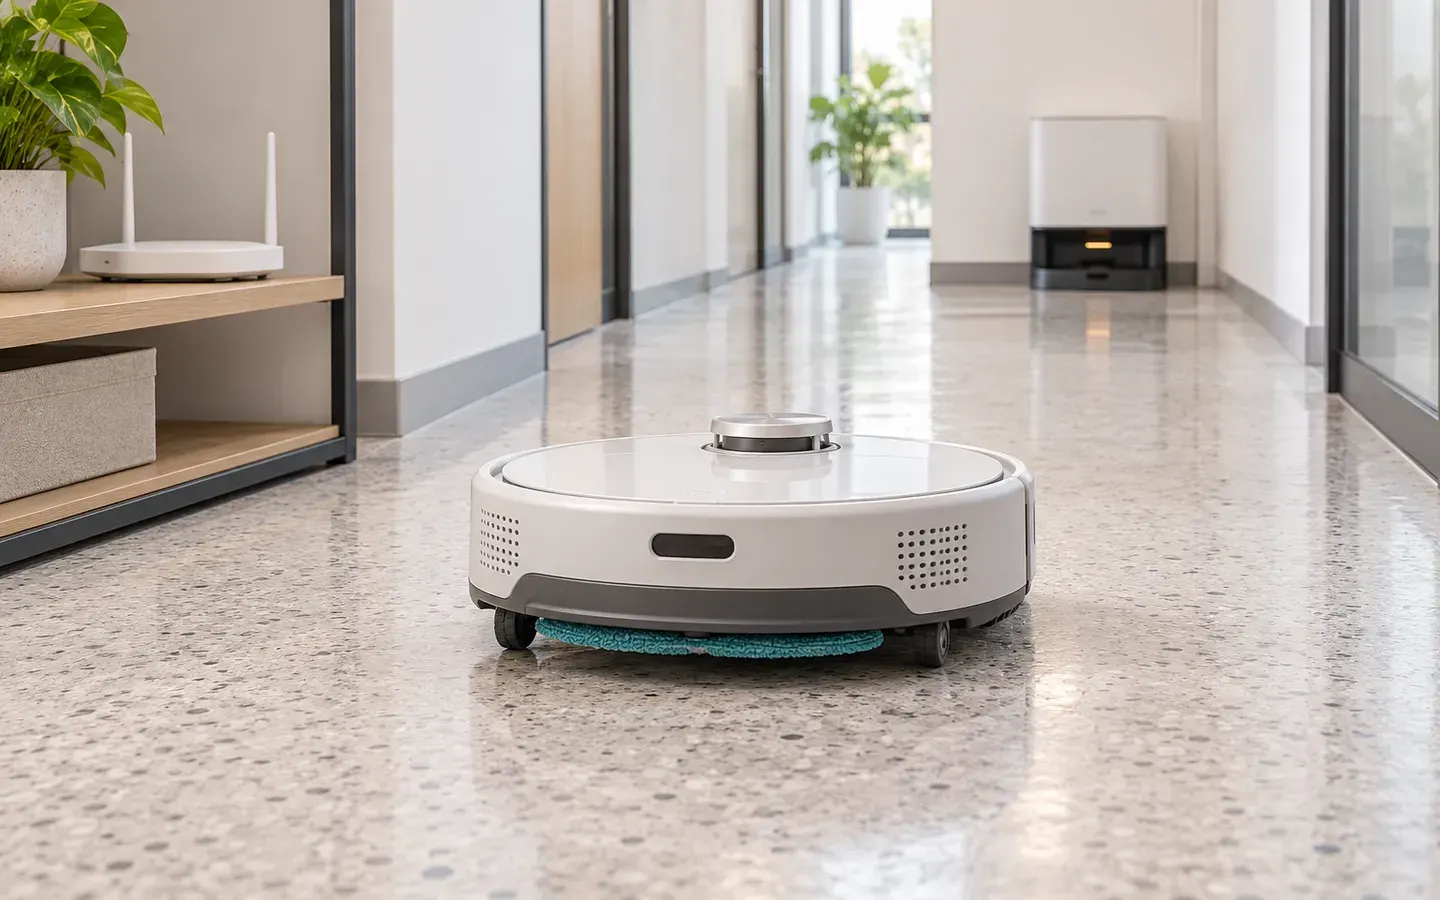 Trung cấp
Robot mất kết nối thì tự về trạm bằng cách nào?
Robot lau nhận ra mất liên kết, dừng bơm, tự ước lượng đường về trạm rồi nối lại với máy tính: các trạng thái, lỗi và cách thử.
Internet vạn vật (IoT)7 phút đọc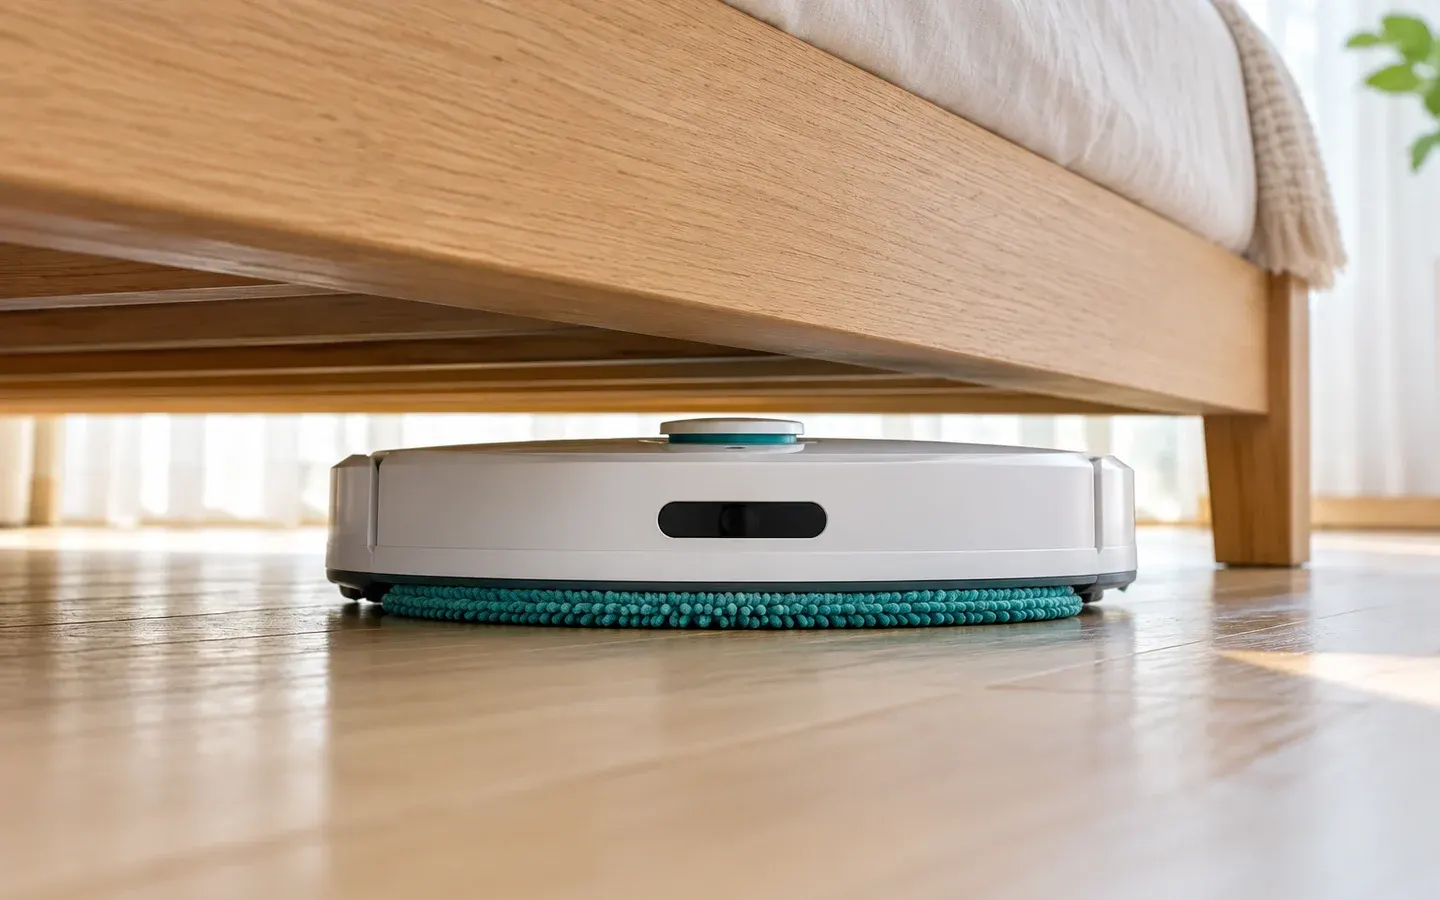 Trung cấp
Robot lau sàn nhỏ chui gầm giường cần khung gầm thế nào?
Từ khe hở dưới giường đến chiều cao thân: dẫn động vi sai, bánh, bố trí bình nước, bơm và pin, lực cản miếng lau, cách thoát khi kẹt.
Robotics (Robot học)7 phút đọc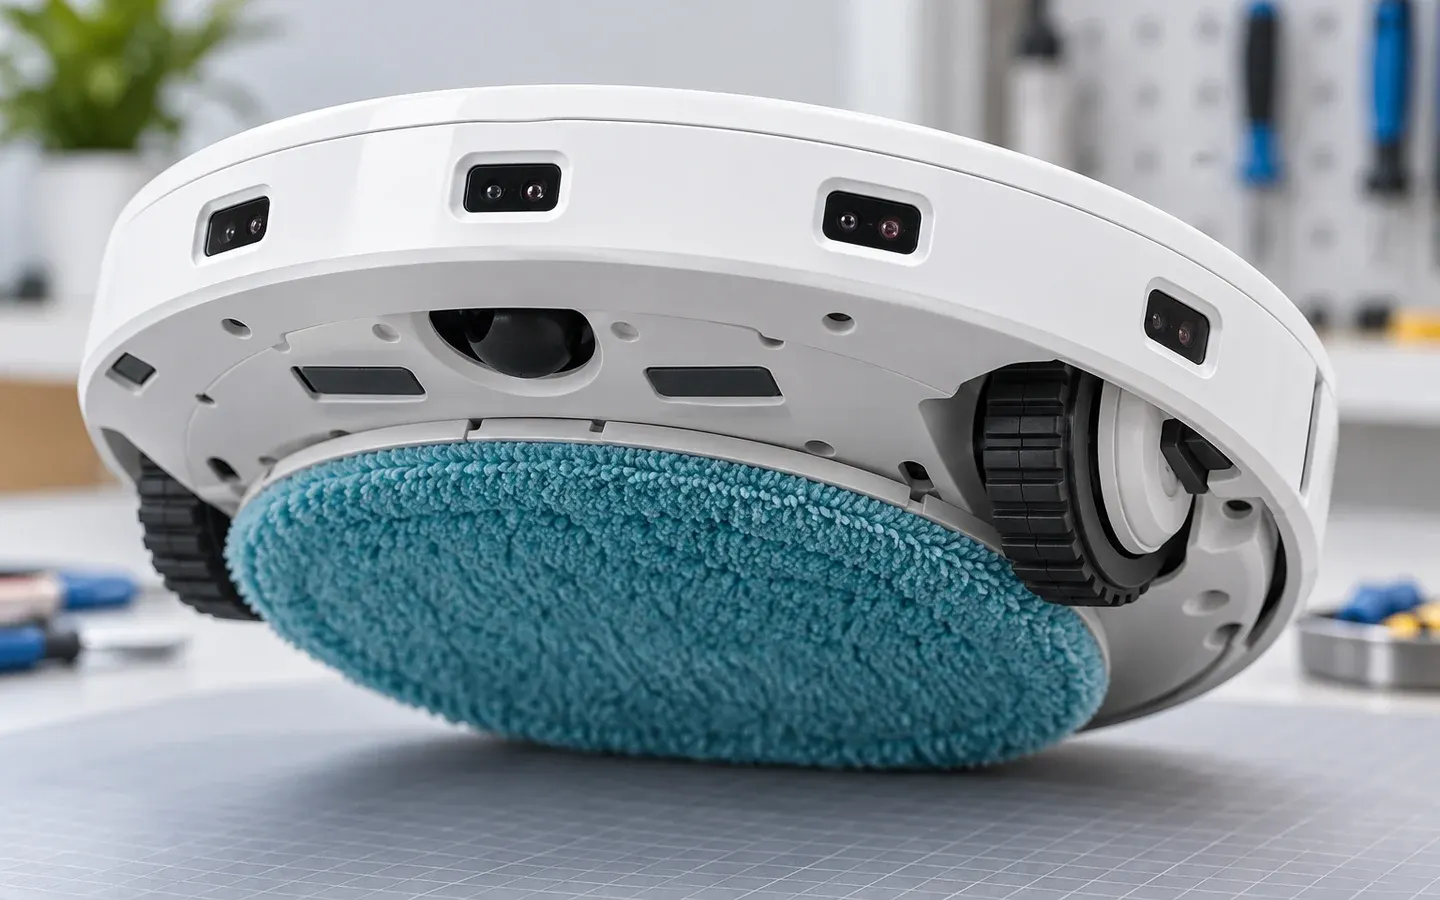 Trung cấp
Cảm biến nào giúp robot lau nhỏ tránh vực và va chạm?
Cảm biến chống rơi, cản va chạm, đo xa ToF, encoder, IMU và đo dòng động cơ: nguyên lý, vị trí đặt, lỗi thường gặp và thứ tự ưu tiên.
Robotics (Robot học)7 phút đọc


Nguồn
Các nguồn này viết cho người đọc lớn hơn. Nếu thấy khó, hãy đọc cùng người lớn.
- Recent Developments in the Theory and Applicability of Swarm Search(mở trong thẻ mới)
PubMed CentralBậc A: cơ quan, tổ chức chuẩn hoặc nghiên cứuĐọc ngày 2 tháng 11, 2026
- A Comprehensive Study of Recent Path-Planning Techniques in Dynamic Environments for Autonomous Robots(mở trong thẻ mới)
PubMed CentralBậc A: cơ quan, tổ chức chuẩn hoặc nghiên cứuĐọc ngày 2 tháng 11, 2026
- rmf_demos_fleet_adapter(mở trong thẻ mới)
ROS documentationBậc A: cơ quan, tổ chức chuẩn hoặc nghiên cứuĐọc ngày 2 tháng 11, 2026
- Using Docking Server(mở trong thẻ mới)
Nav2Bậc C: nguồn khácĐọc ngày 2 tháng 11, 2026
- Mopping with Your Roomba Combo 10 Max(mở trong thẻ mới)
iRobotBậc C: nguồn khácĐọc ngày 2 tháng 11, 2026
- Nodes (ROS 2 concepts)(mở trong thẻ mới)
ROS documentationBậc A: cơ quan, tổ chức chuẩn hoặc nghiên cứuĐọc ngày 2 tháng 11, 2026
- iRobot Braava jet m6 Robot Mop(mở trong thẻ mới)
iRobotBậc C: nguồn khácĐọc ngày 2 tháng 11, 2026