

Robotics (Robot học)
Cách thiết kế, điều khiển và lập trình robot để máy móc cảm nhận và hành động trong thế giới thật.
39 bài đã đăng
Đã xem 0/39
Các bài theo cấp độ
Danh sách này chưa đầy đủ và không theo thứ tự bắt buộc. Chọn bài bạn cần ở cấp độ phù hợp.
Khởi động
8 bàiĐã xem 0/8 Khởi động
Robot là gì?
Robot là gì, làm được những việc nào và cần khả năng gì để hoạt động. Bài mở đầu cho người mới, giải thích bằng ví dụ gần gũi.
4 phút đọc Khởi động
Robot dùng cảm biến để nhận biết môi trường như thế nào?
Robot nhận biết thế giới quanh mình bằng cảm biến như camera, laser và cảm biến chạm. Bài giải thích từng loại làm gì, dành cho người mới.
4 phút đọc Khởi động
Robot công nghiệp xuất hiện ở đâu?
Robot công nghiệp làm việc ở đâu và làm những việc gì, từ nhà máy lớn đến xưởng nhỏ. Bài dành cho người mới bắt đầu.
4 phút đọc Khởi động
Những phần chính của robot cộng tác gồm gì?
Cánh tay, khớp, cảm biến, bộ điều khiển và đầu công tác của robot cộng tác làm việc gì. Bài giới thiệu các phần này cho người mới bắt đầu.
3 phút đọc Khởi động
Vì sao cần hiểu robot dịch vụ?
Robot dịch vụ là robot làm việc hữu ích cho con người ở nhà, bệnh viện hay ngoài không gian. Bài này giúp bạn hiểu vì sao nên biết về chúng.
4 phút đọc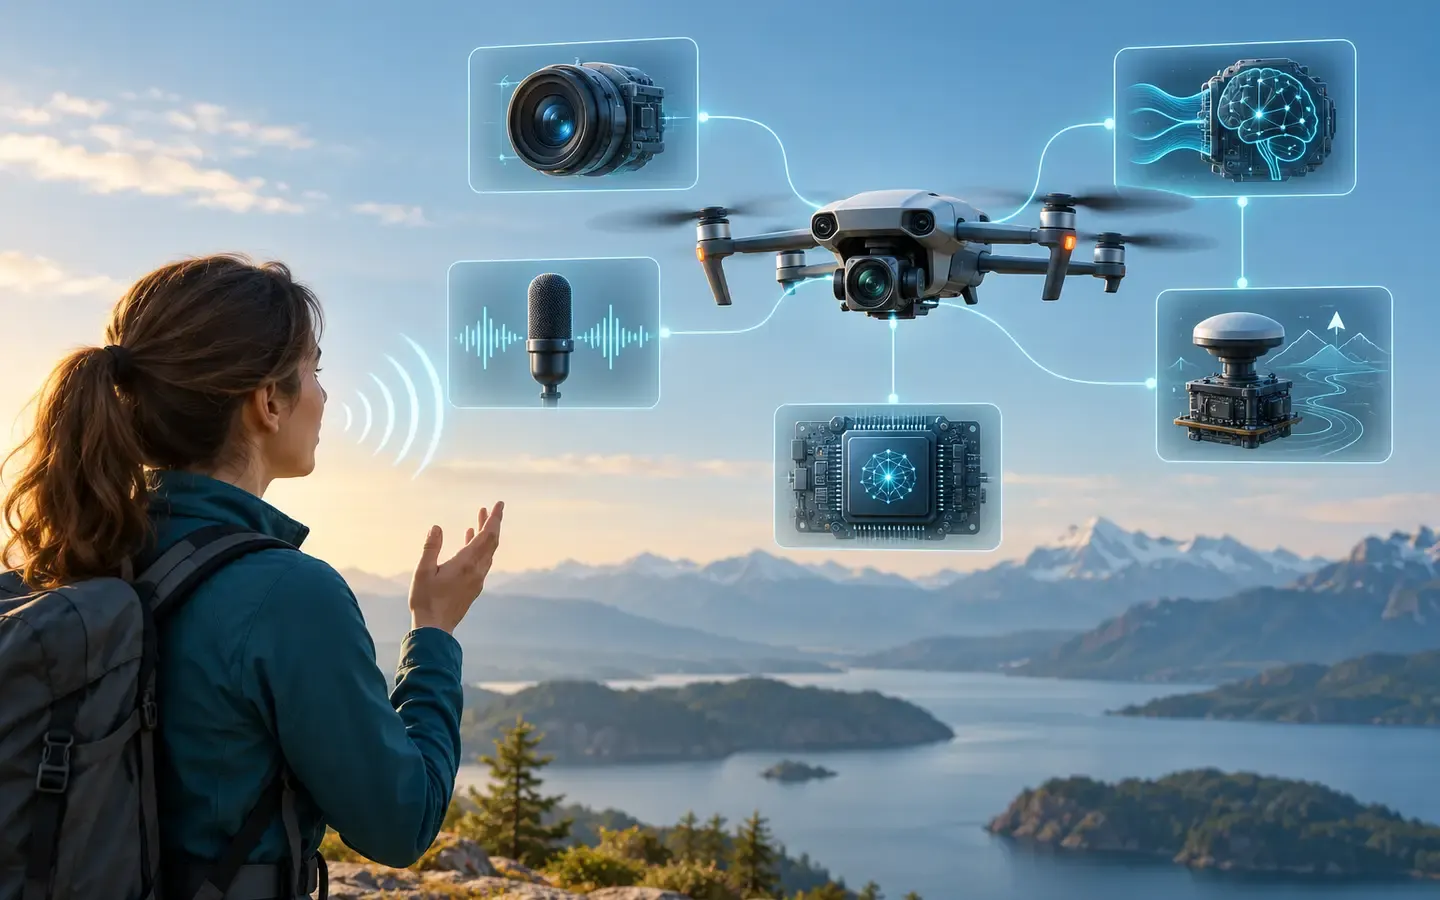 Khởi động
Tổng quan — Drone camera điều khiển bằng giọng nói và AI
Theo dõi kiến trúc đề xuất từ lời nói và hình ảnh qua kiểm tra mục tiêu tới bộ điều khiển bay và phản hồi.
5 phút đọc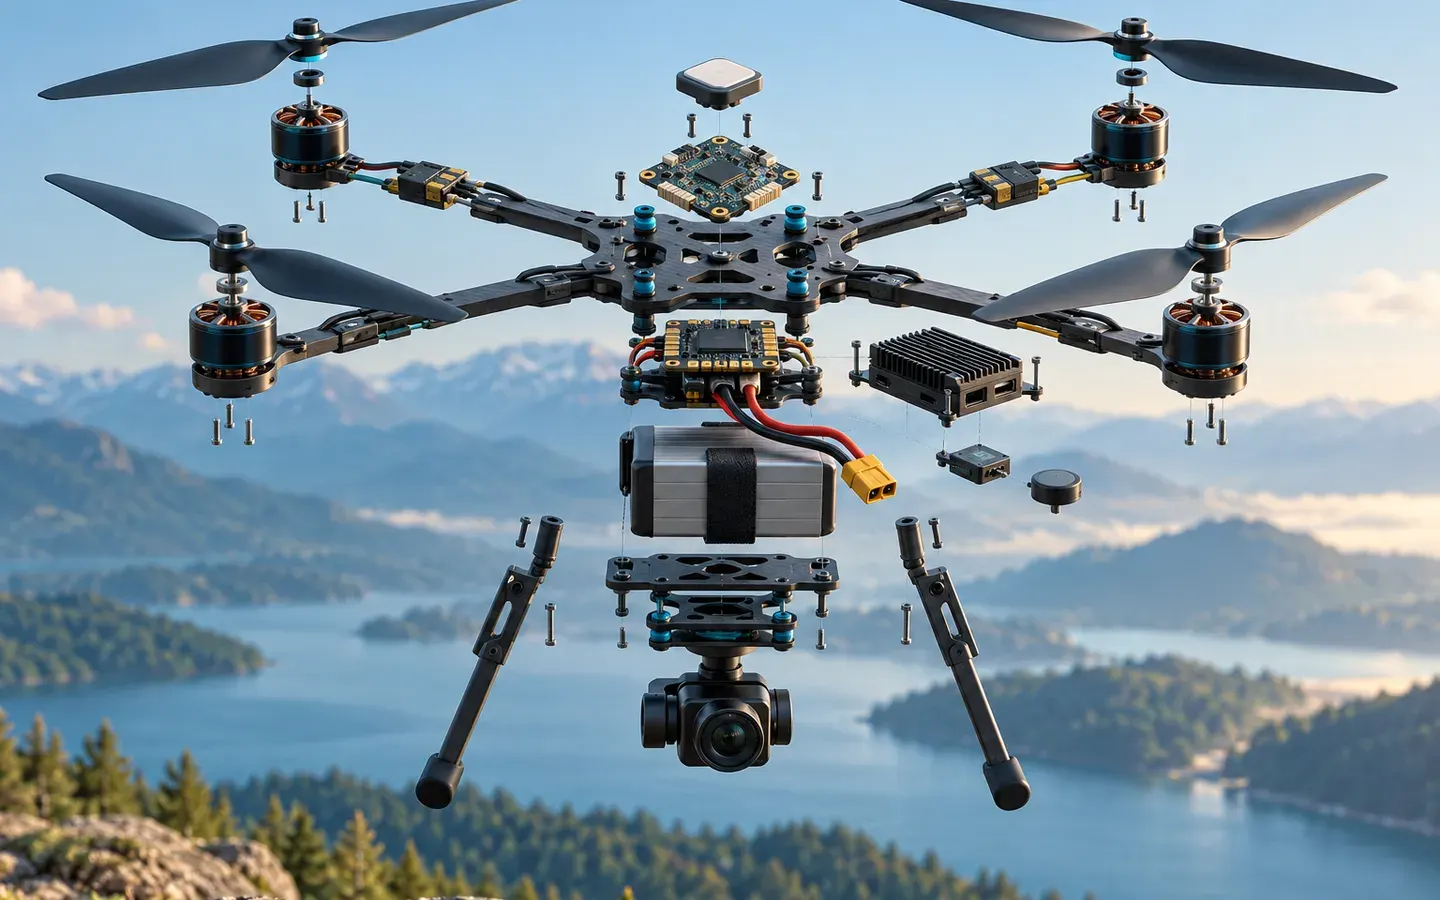 Khởi động
Drone nhiều cánh quạt gồm những bộ phận chính nào?
Nhận diện khung, pin, cảm biến, bộ điều khiển, ESC, động cơ và cánh quạt qua luồng nguồn và lệnh.
4 phút đọc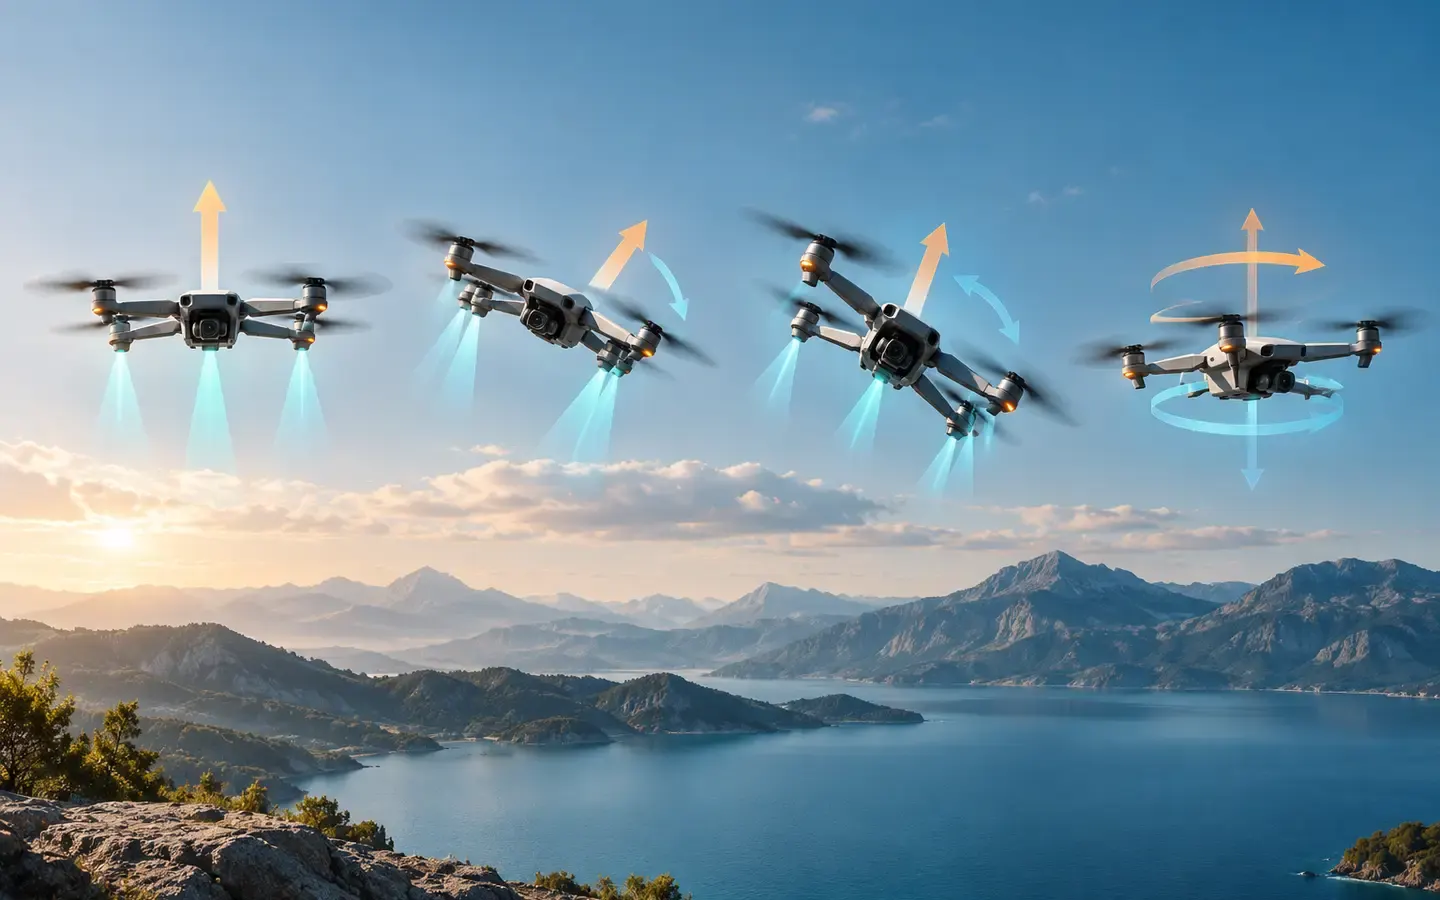 Khởi động
Quadcopter bay lên, nghiêng và xoay ra sao?
Giải thích cách tổng lực đẩy, chênh lệch lực rotor và mô-men phản lực tạo chuyển động của quadcopter.
7 phút đọc


Cơ bản
9 bàiĐã xem 0/9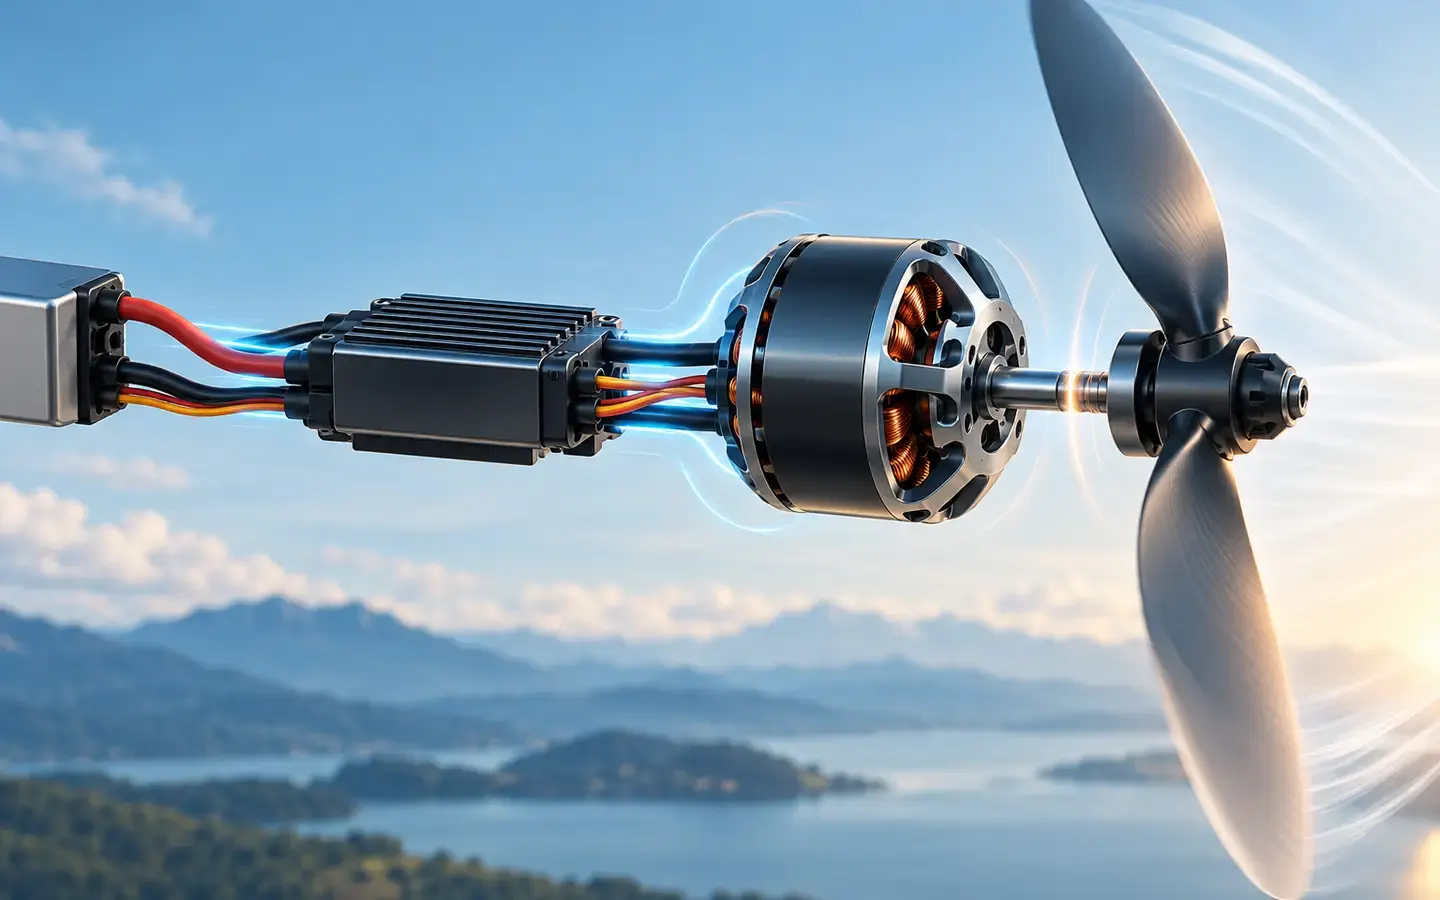 Cơ bản
Động cơ, ESC và cánh quạt phối hợp ra sao?
Theo dõi cách ESC chuyển mạch motor không chổi than và cánh quạt biến chuyển động quay thành lực đẩy.
6 phút đọc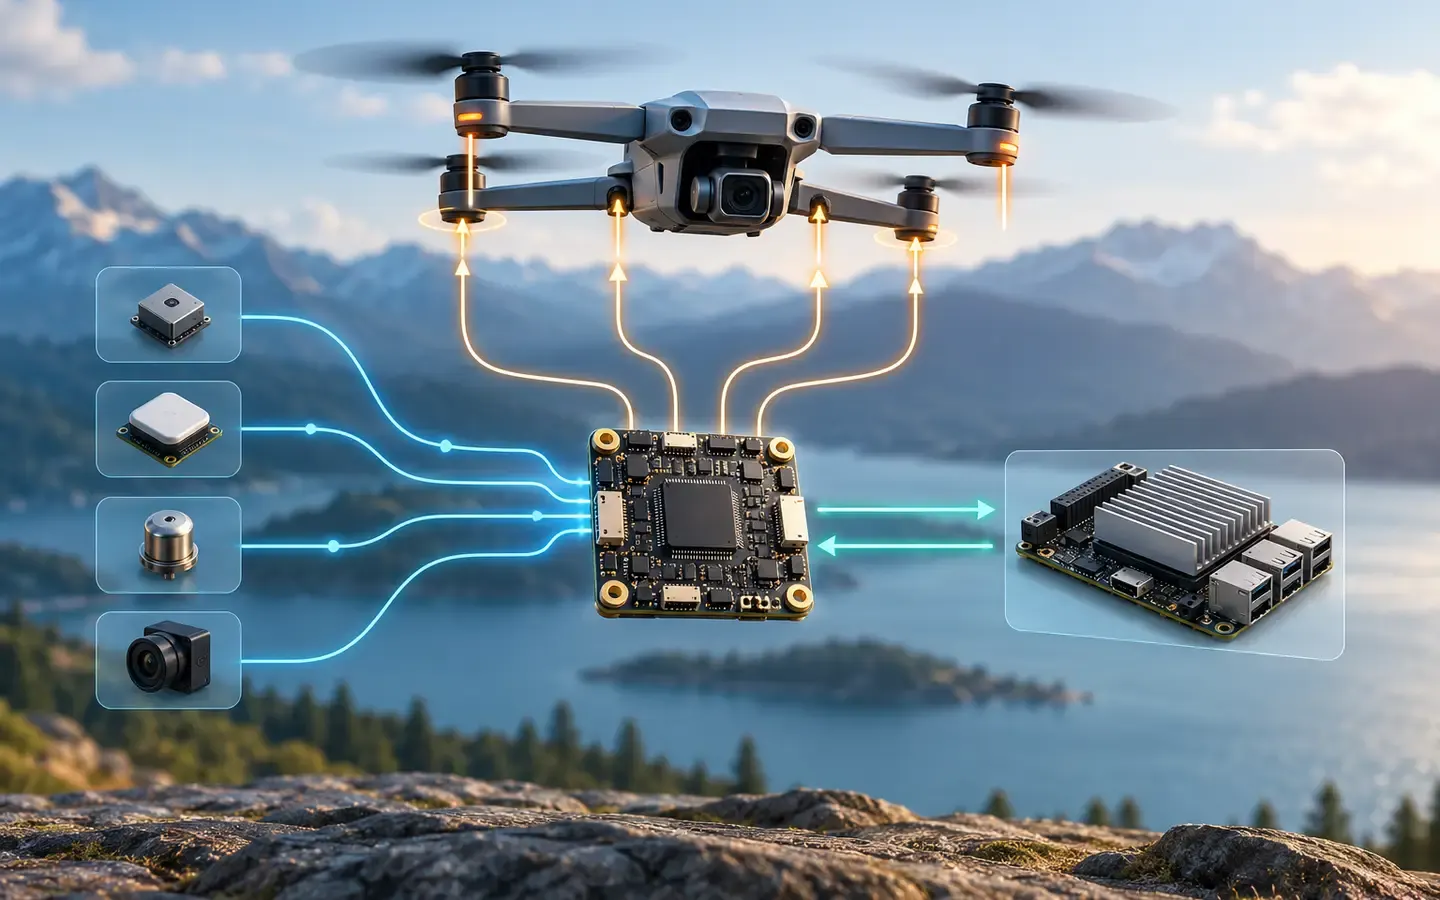 Cơ bản
Bộ điều khiển bay làm những việc gì trong mỗi vòng lặp?
Theo dõi một vòng điều khiển từ mẫu cảm biến, ước lượng trạng thái và sai lệch đến lệnh cơ cấu chấp hành cùng phản hồi.
6 phút đọc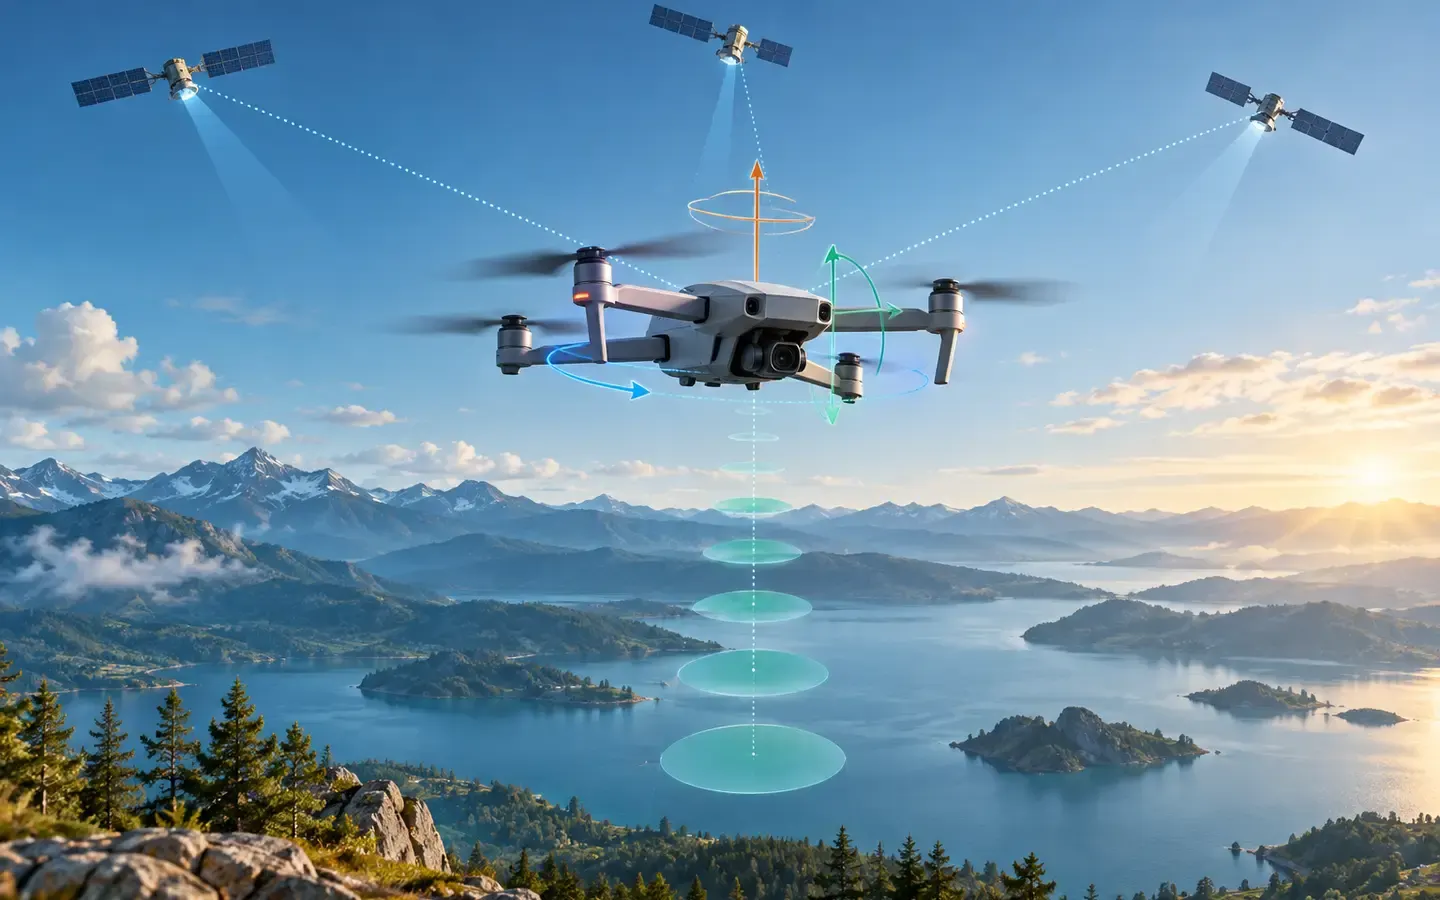 Cơ bản
IMU, áp kế và GPS giúp drone biết vị trí ra sao?
Giải thích IMU, áp kế, GPS và cách bộ ước lượng hợp nhất phép đo để suy ra trạng thái drone.
6 phút đọc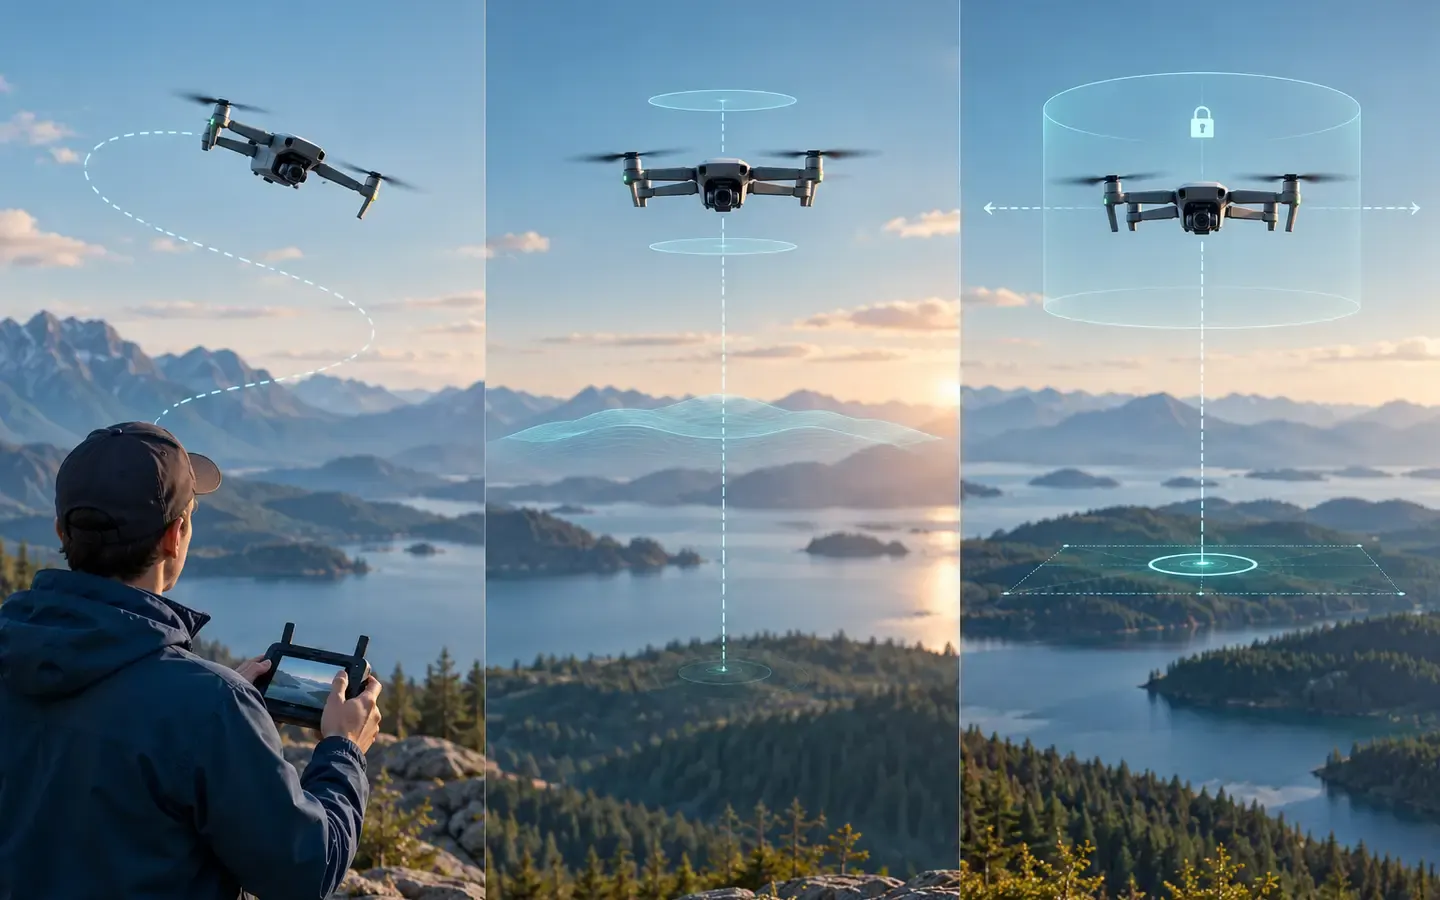 Cơ bản
Chế độ thủ công, giữ độ cao và vị trí khác nhau ra sao?
So sánh Stabilized, Altitude và Position theo đại lượng được giữ, phản ứng khi thả cần và yêu cầu định vị.
4 phút đọc Cơ bản
Gimbal giữ camera hướng ổn định bằng cách nào?
Giải thích vòng cảm biến–điều khiển–motor giữ hướng camera và phân biệt nó với đường lệnh MAVLink.
6 phút đọc Cơ bản
Pin LiPo ảnh hưởng nguồn điện và thời gian bay ra sao?
Theo dõi đường điện từ pin tới động cơ, phân biệt dung lượng với năng lượng và ước lượng thời gian theo tải.
5 phút đọc Cơ bản
Mô phỏng giúp thử lệnh drone trước khi bay ra sao?
Giải thích tải trọng, khối lượng toàn phần, trọng lượng, tổng lực rotor và dự trữ lực đẩy.
6 phút đọc Cơ bản
Trước chuyến bay cần kiểm tra gì?
Checklist trước chuyến bay theo nhóm môi trường, phương tiện, nguồn điện và điều khiển; cách xử lý mục chưa đạt.
6 phút đọc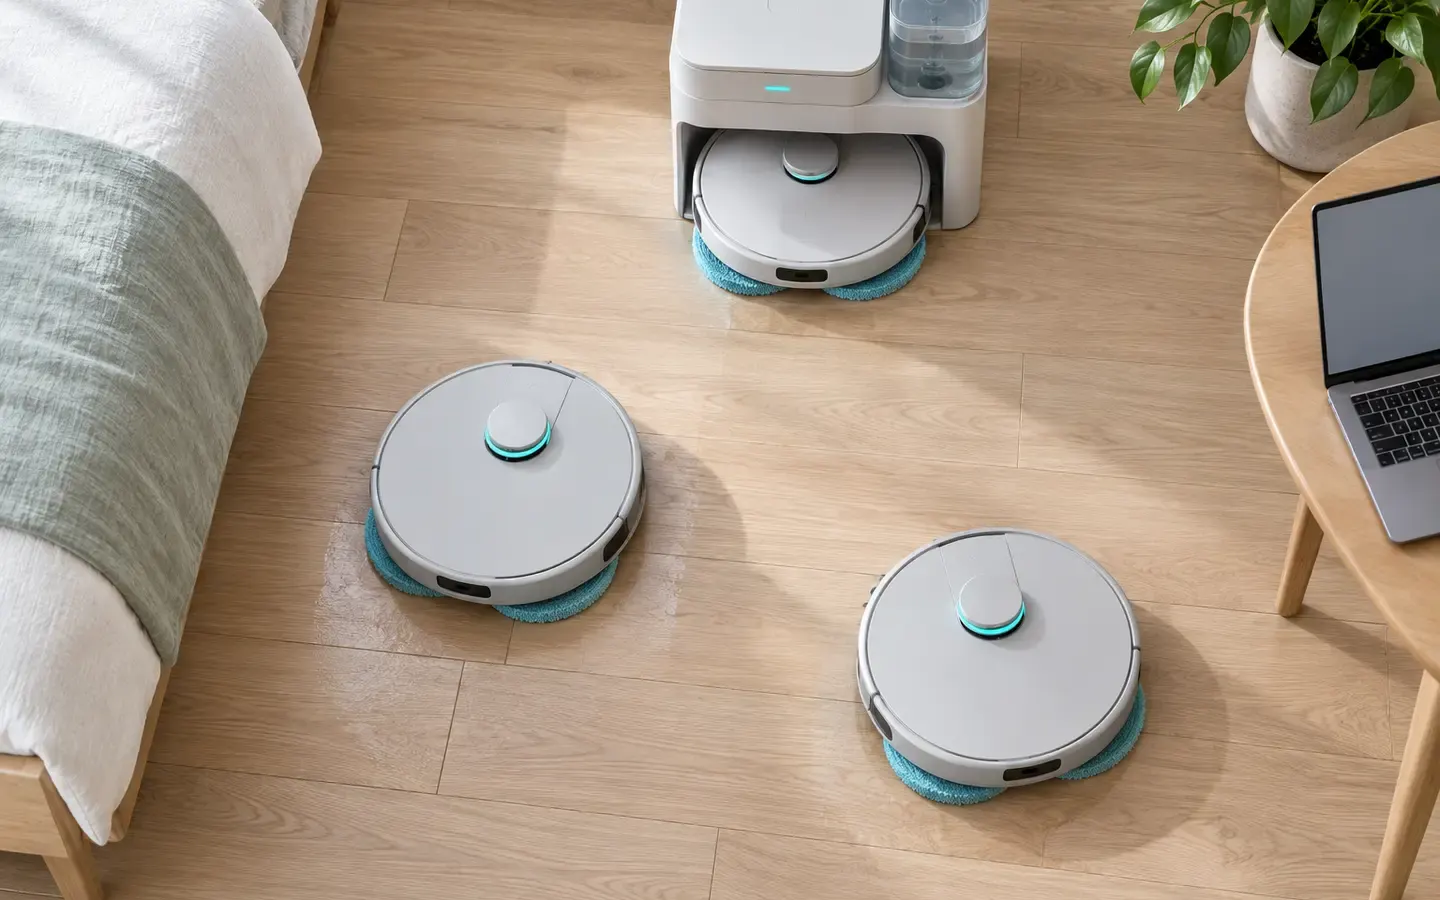 Cơ bản
Hệ thống robot lau sàn mini gồm những khối nào?
Bốn phần của một đội robot lau sàn nhỏ: robot, trạm nạp, bộ điều khiển trung tâm và người, cùng dữ liệu và trạng thái nối chúng.
8 phút đọc


Trung cấp
16 bàiĐã xem 0/16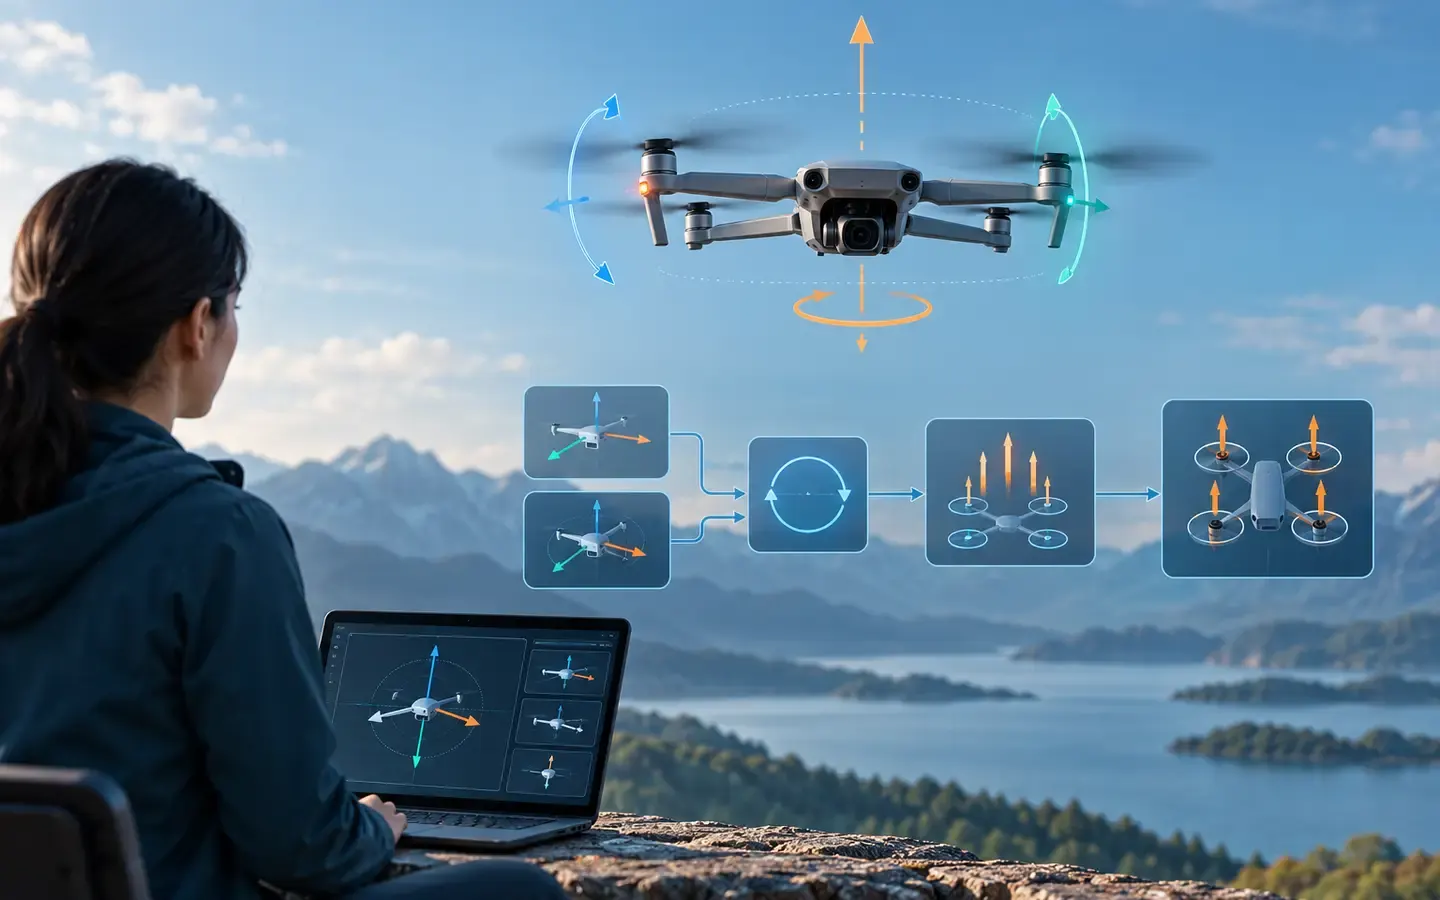 Trung cấp
Drone giữ tư thế bằng vòng điều khiển ra sao?
Theo dõi phản hồi từ IMU qua vòng tư thế và tốc độ góc tới lệnh actuator, cùng giới hạn do nhiễu và bão hòa.
7 phút đọc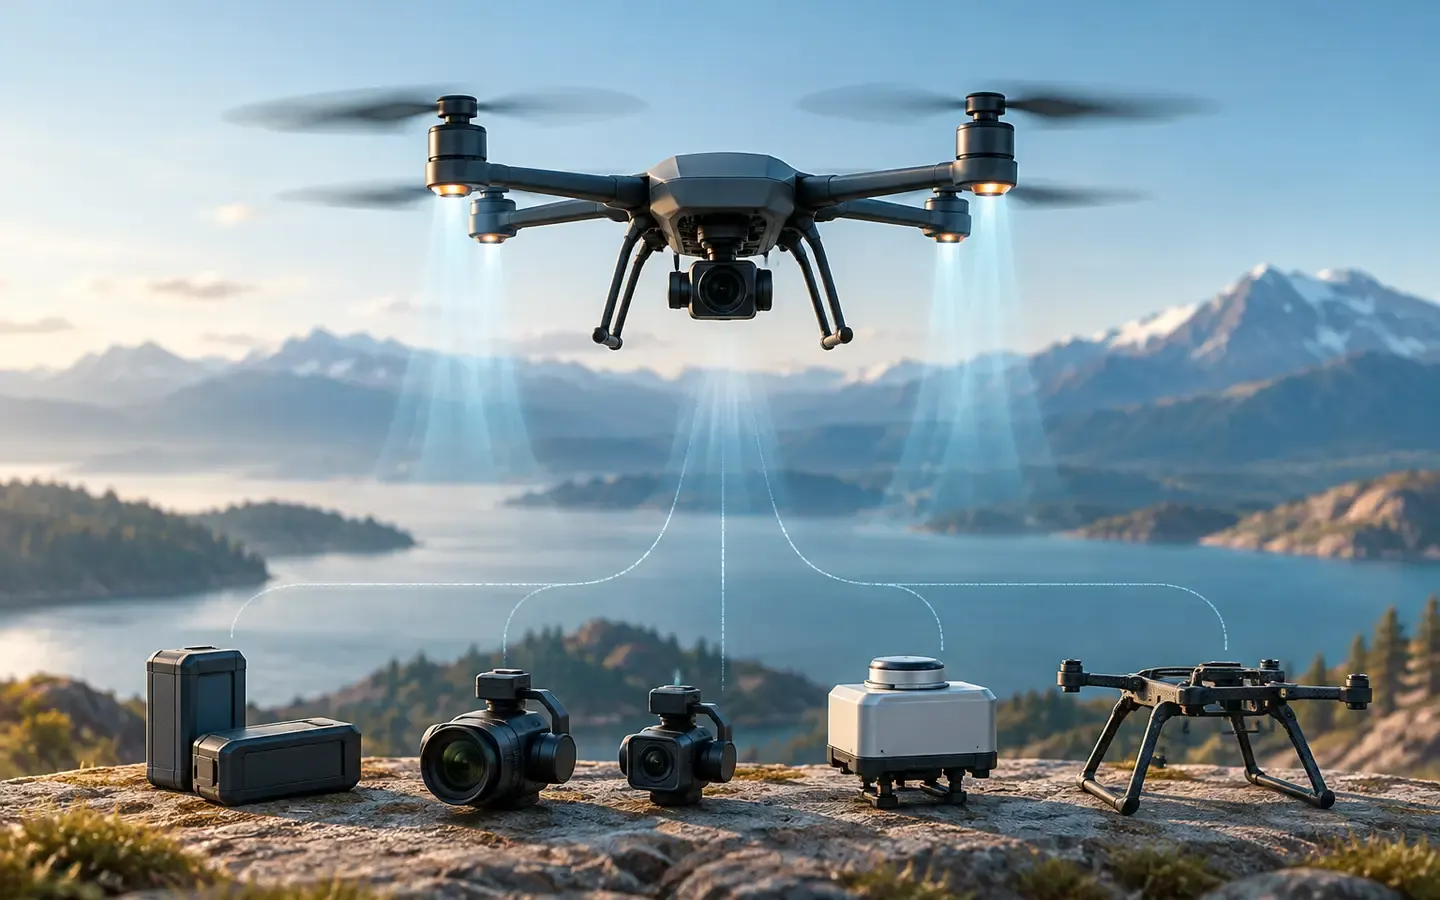 Trung cấp
Khối lượng, tải trọng và lực nâng liên hệ với nhau ra sao?
Giải thích tải trọng, khối lượng toàn phần, trọng lượng, tổng lực rotor và dự trữ lực đẩy.
6 phút đọc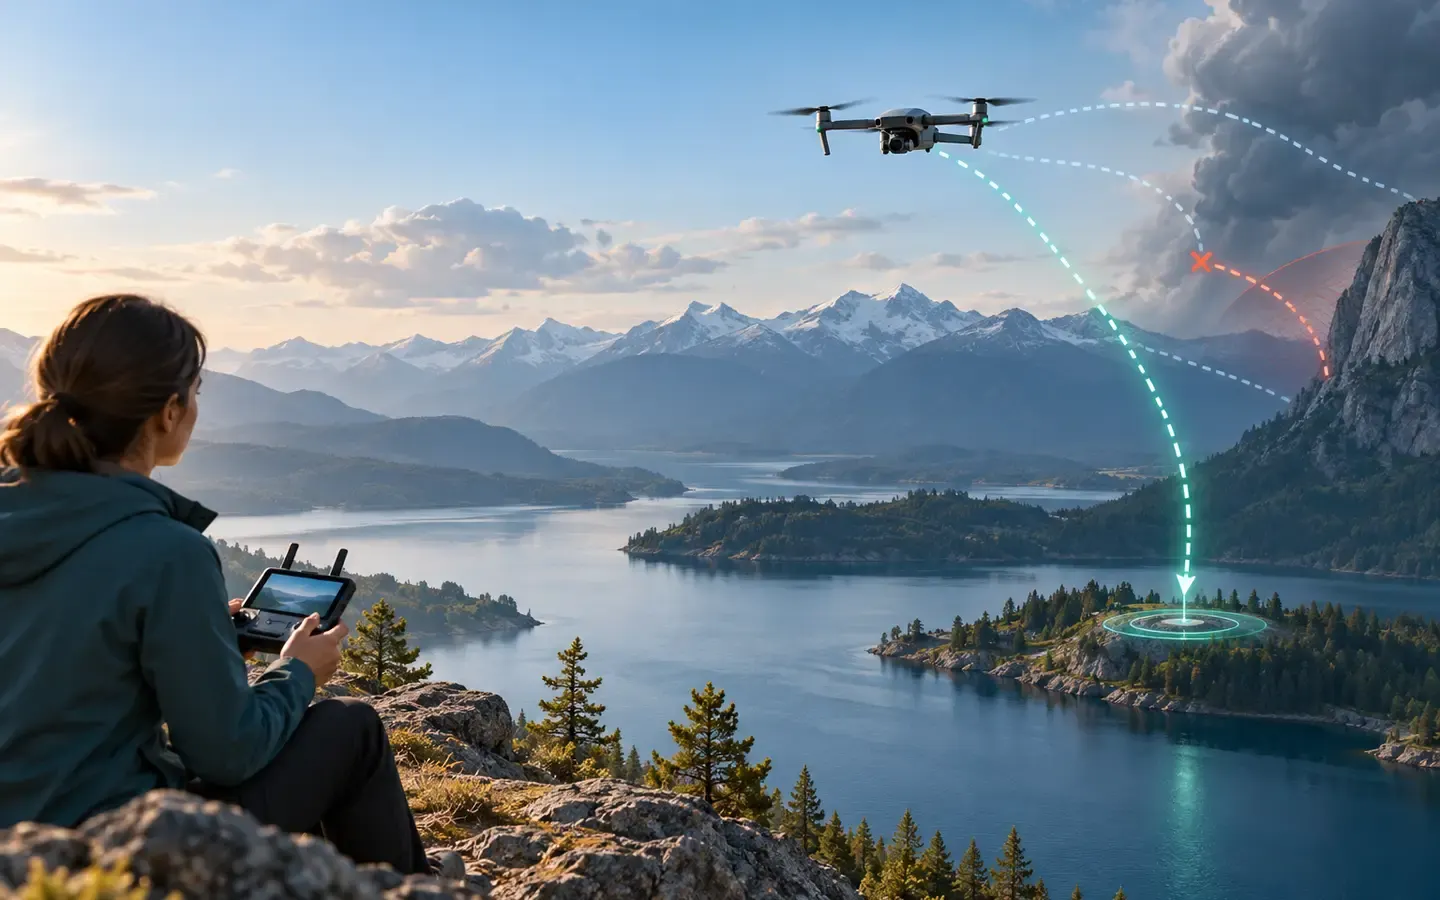 Trung cấp
Failsafe và Return-to-Home hoạt động ra sao?
Theo dõi Hold, Return, điều kiện home và nhánh dự phòng khi nguồn định vị không sẵn sàng.
6 phút đọc Trung cấp
Drone phát hiện vật cản phía trước rồi dừng hoặc né ra sao?
Giải thích từ quan sát khoảng cách tới dừng hoặc né, xử lý dữ liệu cũ và giới hạn của geofence.
7 phút đọc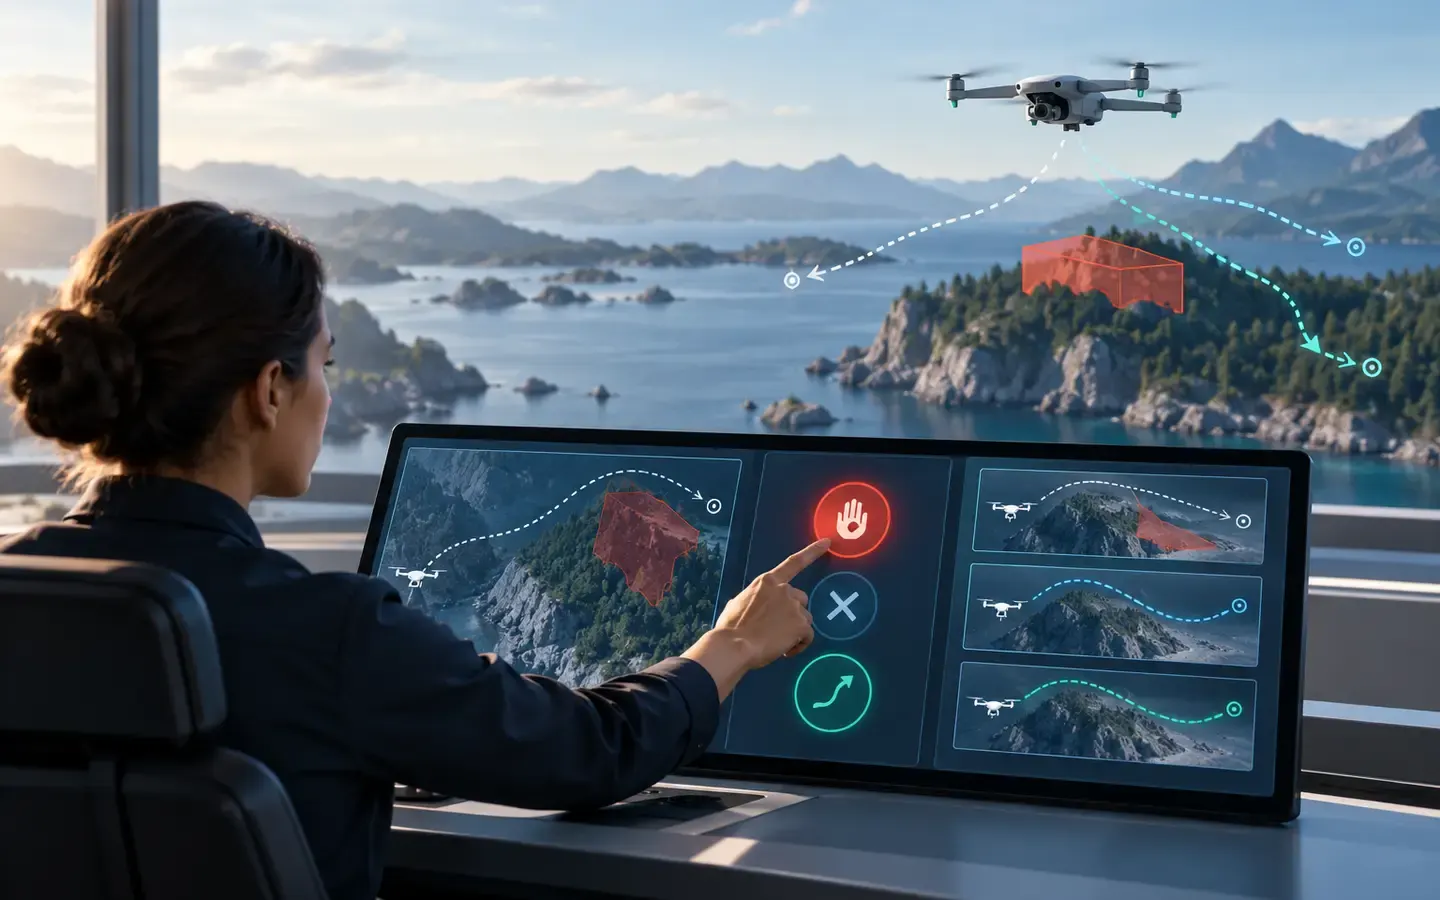 Trung cấp
Làm sao người lái ưu tiên hơn lệnh AI?
Tìm hiểu kiến trúc ưu tiên giả định, xác nhận chuyển quyền và khác biệt giữa hủy AI, Return và dừng động cơ.
6 phút đọc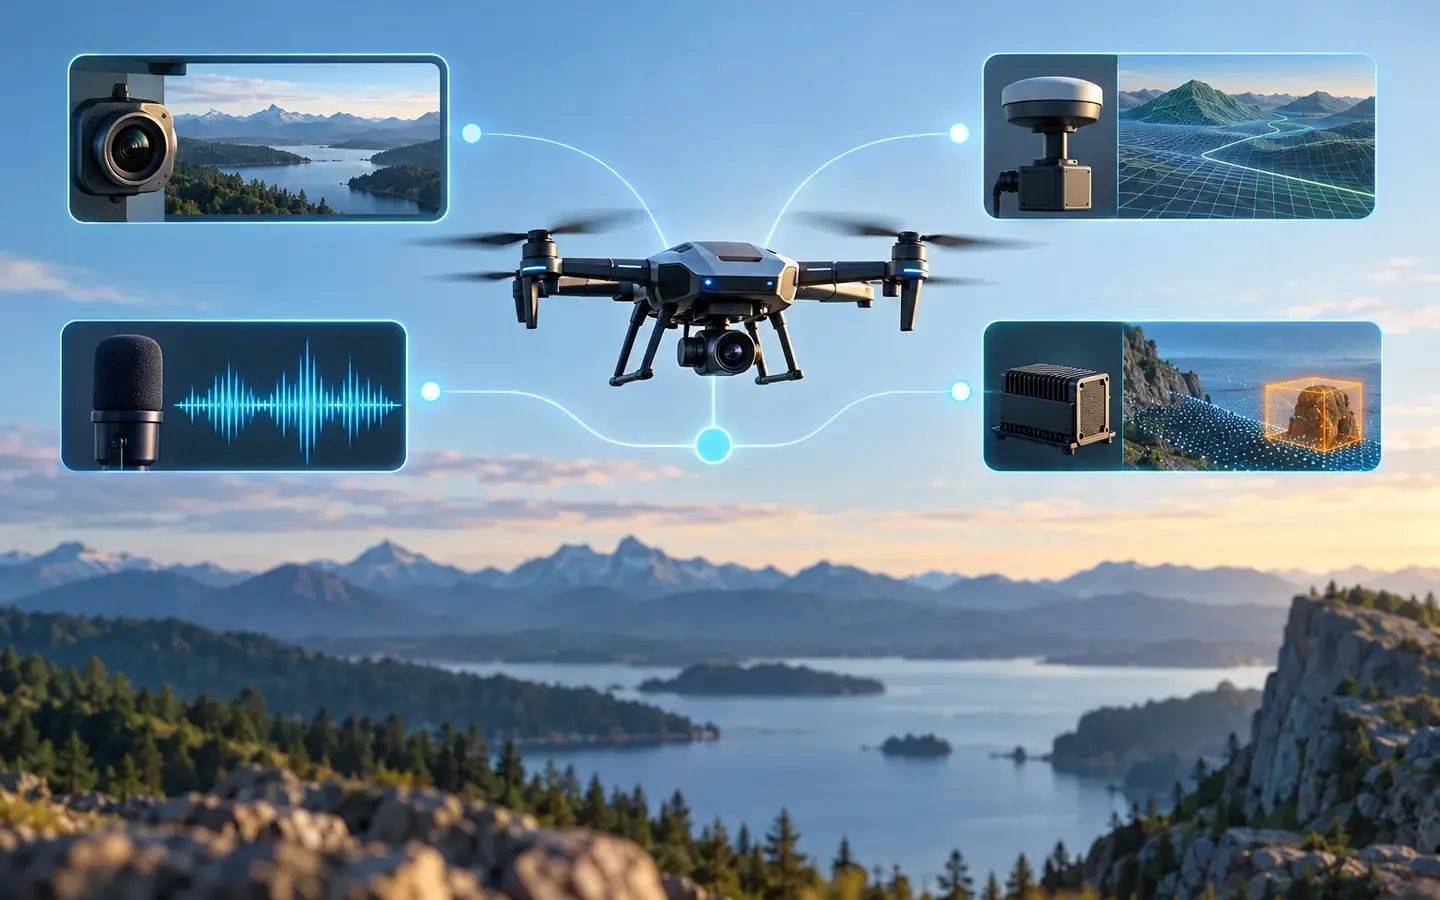 Trung cấp
ROS 2 kết nối lời nói, thị giác và điều khiển bay ra sao?
Theo dõi một lệnh bằng lời nói qua nhận dạng, thị giác, điều phối và PX4 để hiểu ROS 2 nối các phần của drone và nhận phản hồi ra sao.
6 phút đọc Trung cấp
Camera và micro drone: quyền riêng tư
Phân tích rủi ro riêng tư từ hình ảnh, âm thanh, vị trí và cách xử lý dữ liệu; áp dụng khung NIST vào tình huống drone.
6 phút đọc Trung cấp
Điều khiển tập trung hay tự hành cho đội robot lau sàn?
So sánh điều khiển tập trung, tự hành và kiểu lai cho đội robot lau sàn nhỏ theo chi phí, độ trễ, chịu lỗi, băng thông, rồi chọn.
12 phút đọc Trung cấp
Robot lau sàn nhỏ chui gầm giường cần khung gầm thế nào?
Từ khe hở dưới giường đến chiều cao thân: dẫn động vi sai, bánh, bố trí bình nước, bơm và pin, lực cản miếng lau, cách thoát khi kẹt.
7 phút đọc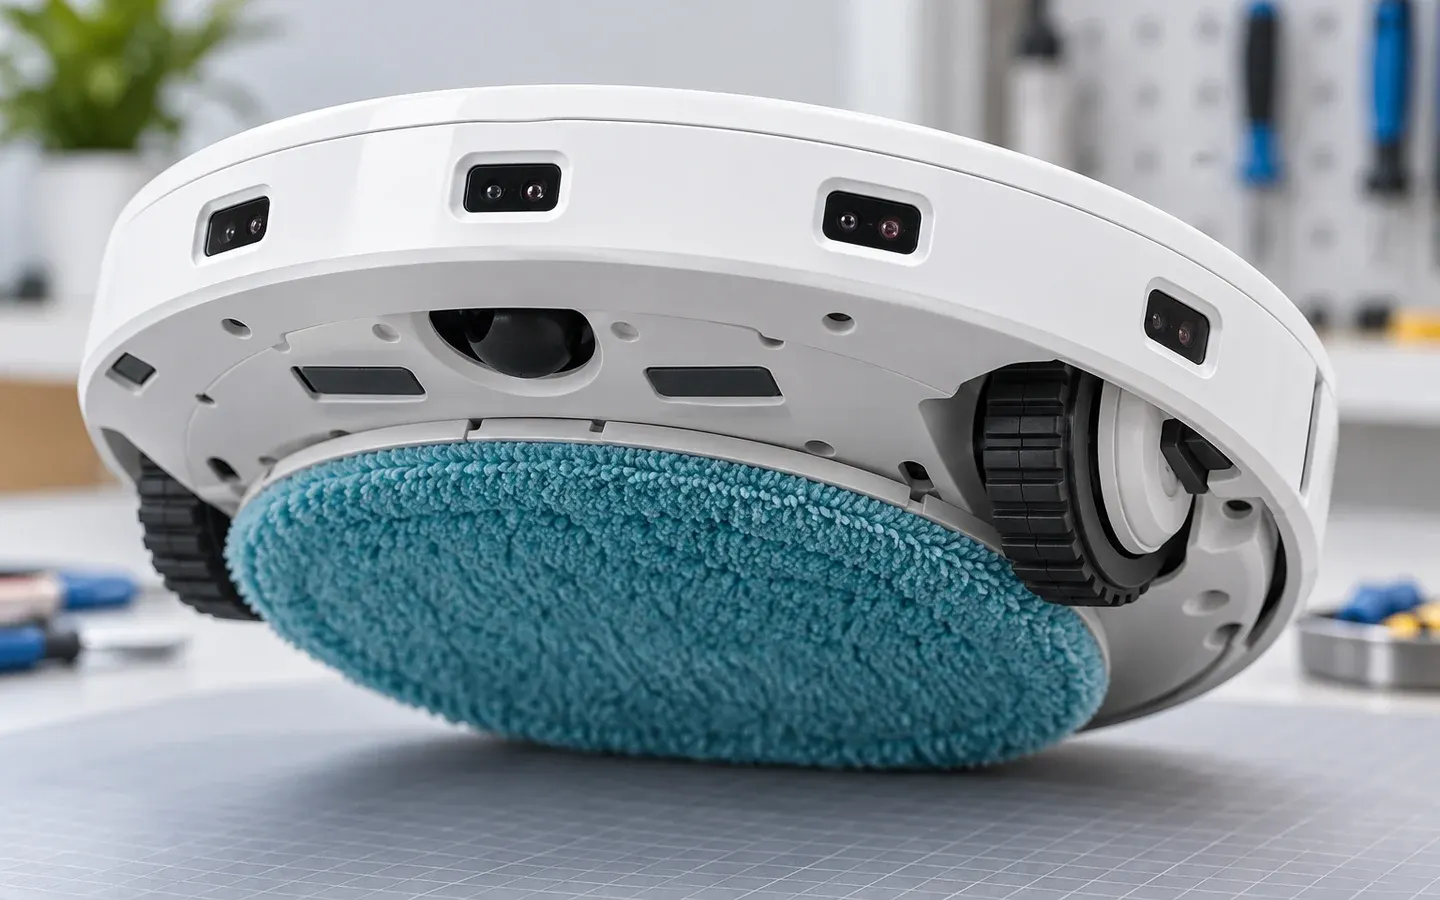 Trung cấp
Cảm biến nào giúp robot lau nhỏ tránh vực và va chạm?
Cảm biến chống rơi, cản va chạm, đo xa ToF, encoder, IMU và đo dòng động cơ: nguyên lý, vị trí đặt, lỗi thường gặp và thứ tự ưu tiên.
7 phút đọc Trung cấp
Robot lau ẩm làm sạch sàn mà vẫn khô ra sao?
Robot lau ẩm dùng khăn ẩm và bơm định lượng theo tốc độ để sàn sạch mà không ướt; bài nêu cách làm, giới hạn và phần xịt thơm tùy chọn.
7 phút đọc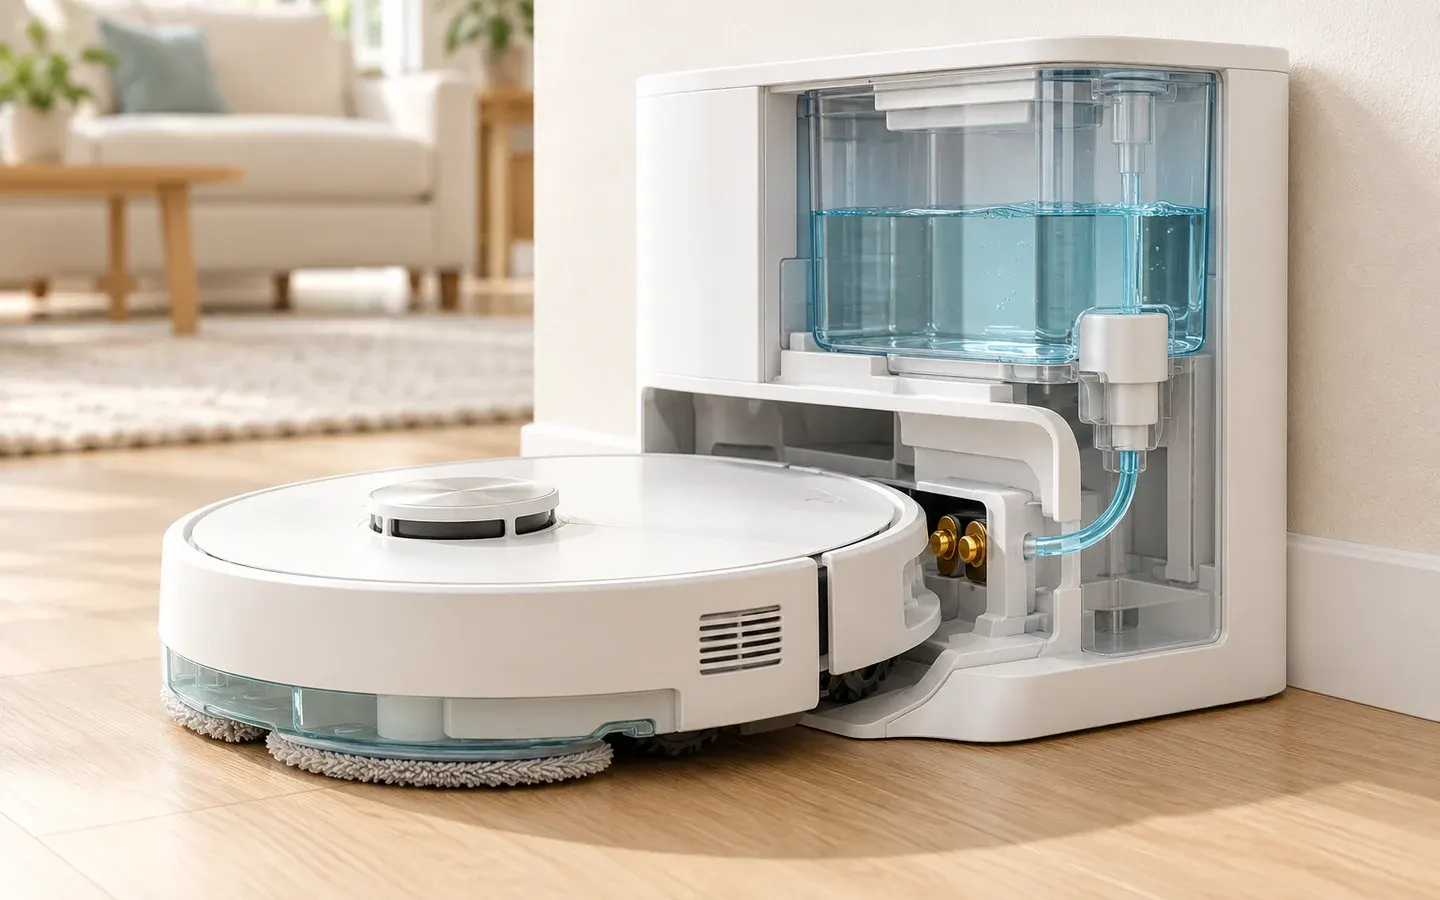 Trung cấp
Trạm đón robot nạp điện và nước tự động ra sao?
Robot cập trạm theo từng bước, nạp điện qua tiếp điểm rồi nạp nước; bài nêu cách dẫn hướng, kiểm tra tiếp xúc, mức nước và dùng chung trạm.
7 phút đọc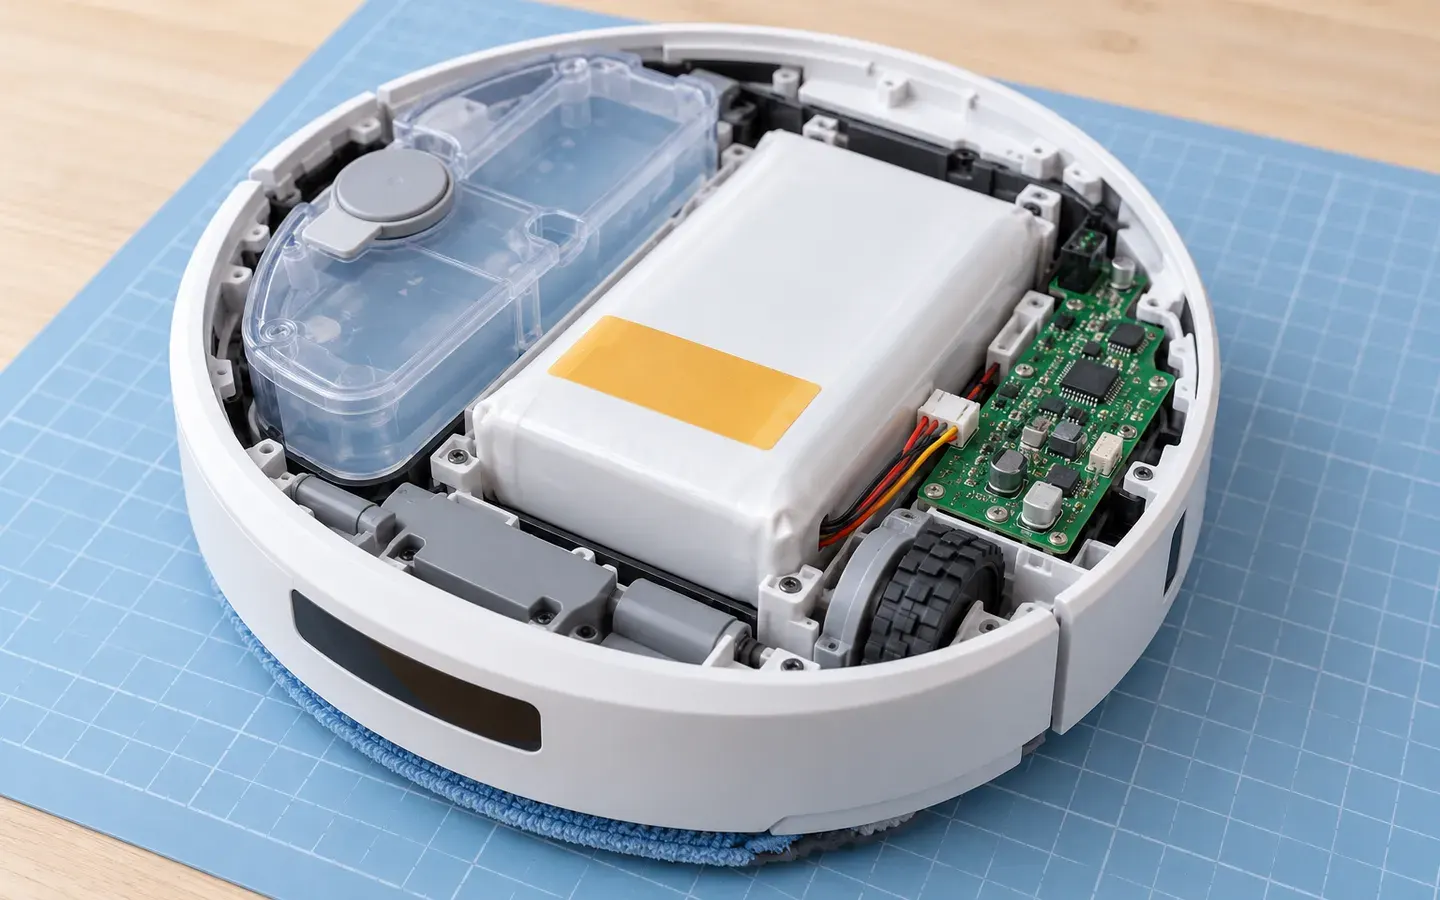 Trung cấp
Pin robot lau sàn nhỏ chạy được bao lâu mỗi lần sạc?
Ngân sách năng lượng của robot lau nhỏ: tách tải, dung lượng dùng được, ước lượng mức pin và phần dự trữ để kịp về trạm.
7 phút đọc Trung cấp
Mô phỏng robot lau sàn cần kiểm những tầng nào?
Bốn tầng mô phỏng cho robot lau sàn: mạch điện, firmware, chuyển động và cả đội; mỗi tầng kiểm được gì, tiêu chí đạt và khi nào nên làm mẫu.
7 phút đọc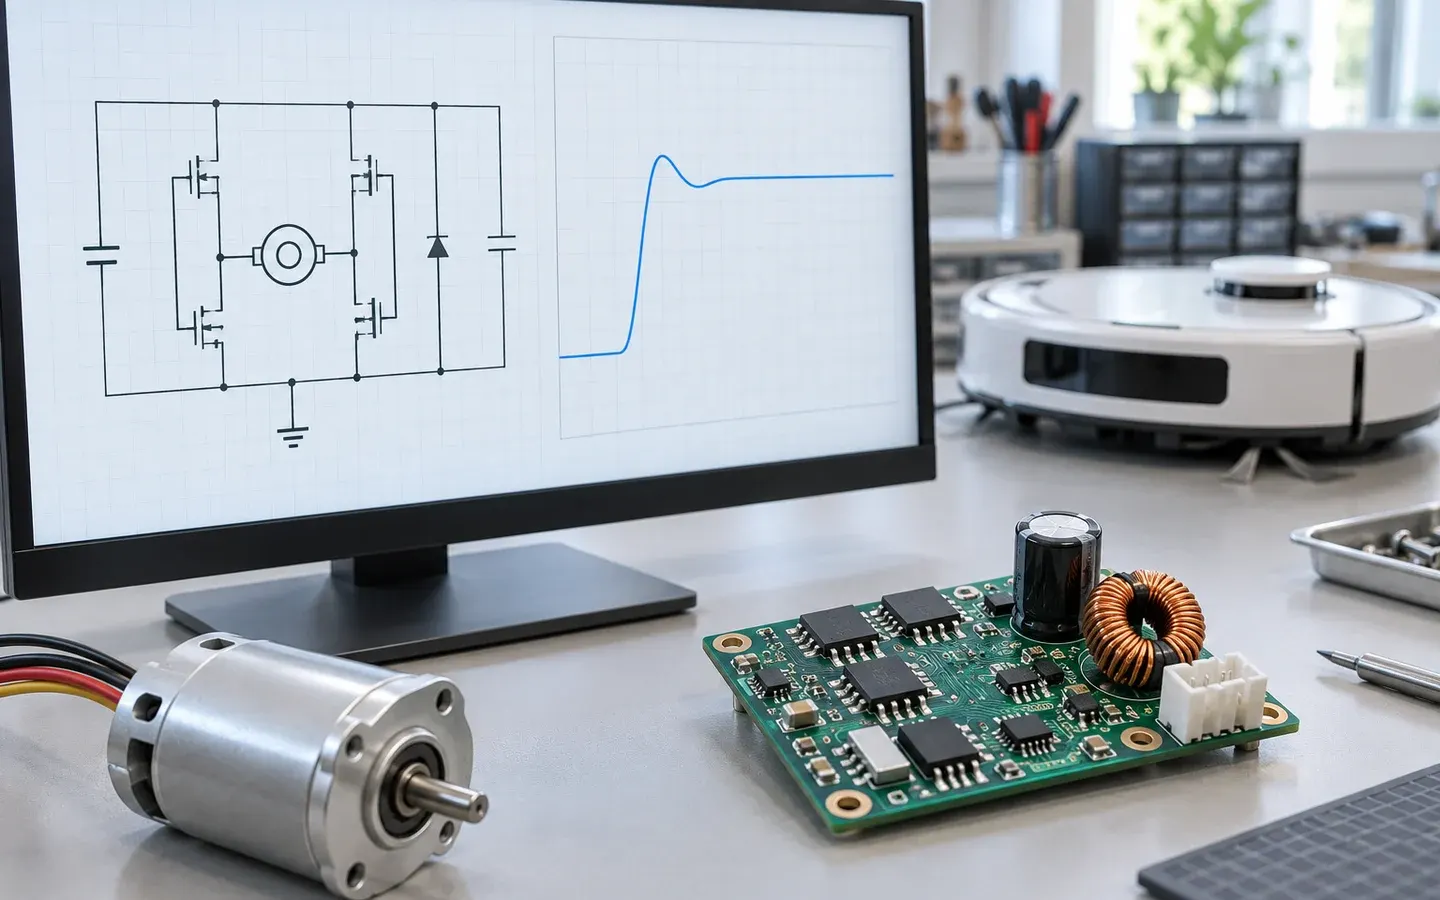 Trung cấp
Mô phỏng mạch điện robot lau sàn bằng công cụ nào?
Mô phỏng mạch điện cho robot lau sàn: công cụ SPICE, mạch nào đáng thử, cách đọc kết quả đạt hay không và điều nó chưa thay được.
7 phút đọc Trung cấp
Chạy thử firmware robot khi chưa có phần cứng ra sao?
Ba mức thử firmware robot lau sàn khi chưa có phần cứng: thử logic trên máy tính, giả lập vi điều khiển và vòng phần cứng giả, cùng giới hạn của từng mức.
7 phút đọc


Nâng cao
6 bàiĐã xem 0/6 Nâng cao
Visual servoing dùng ảnh để điều khiển drone ra sao?
Giải thích cách sai lệch đặc trưng ảnh được ánh xạ thành vận tốc drone, cập nhật phản hồi và so với điều khiển tọa độ thế giới.
8 phút đọc Nâng cao
Mô phỏng điều khiển drone bằng lệnh giọng nói
Tìm hiểu cách lệnh giọng nói đi qua phân tích, điều phối, setpoint và phản hồi trong mô phỏng, cùng tiêu chí đánh giá và tình huống lỗi.
8 phút đọc Nâng cao
Máy tính cá nhân điều khiển đội robot lau sàn thế nào?
Chia việc giữa robot và máy tính cá nhân qua Wi-Fi: broker hoặc micro-ROS, bản tin, đồng bộ giờ, điểm lỗi và cách nhận ra chúng.
8 phút đọc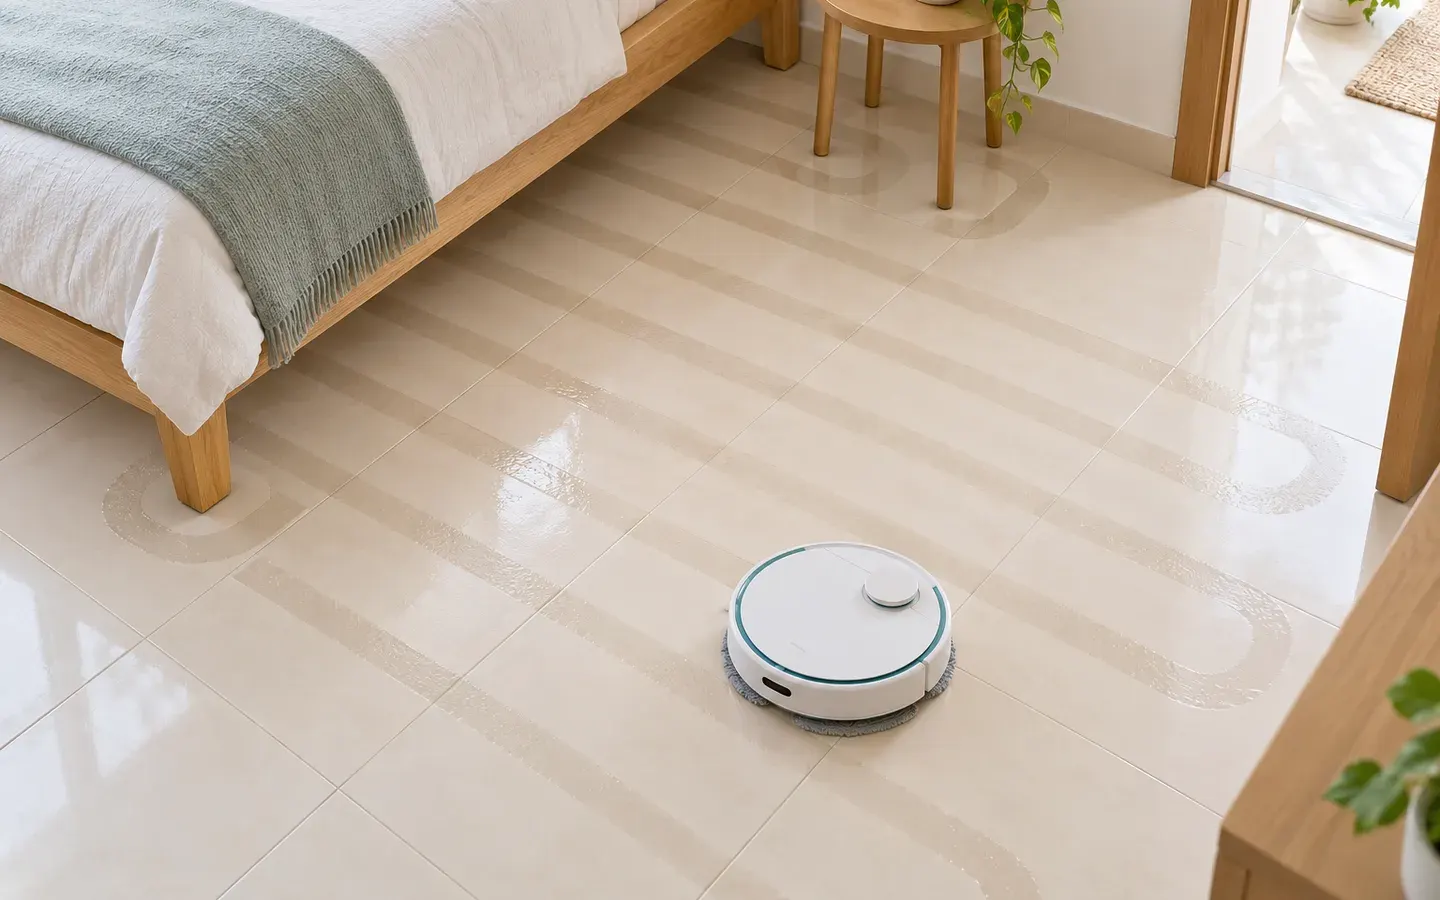 Nâng cao
Robot lau phủ kín một phòng theo đường nào?
Cách robot lau phủ kín phòng: chia ô quanh vật cản, chọn đường qua lại, nhớ ô đã lau, sửa sai số vị trí và xử lý ô bị chặn.
8 phút đọc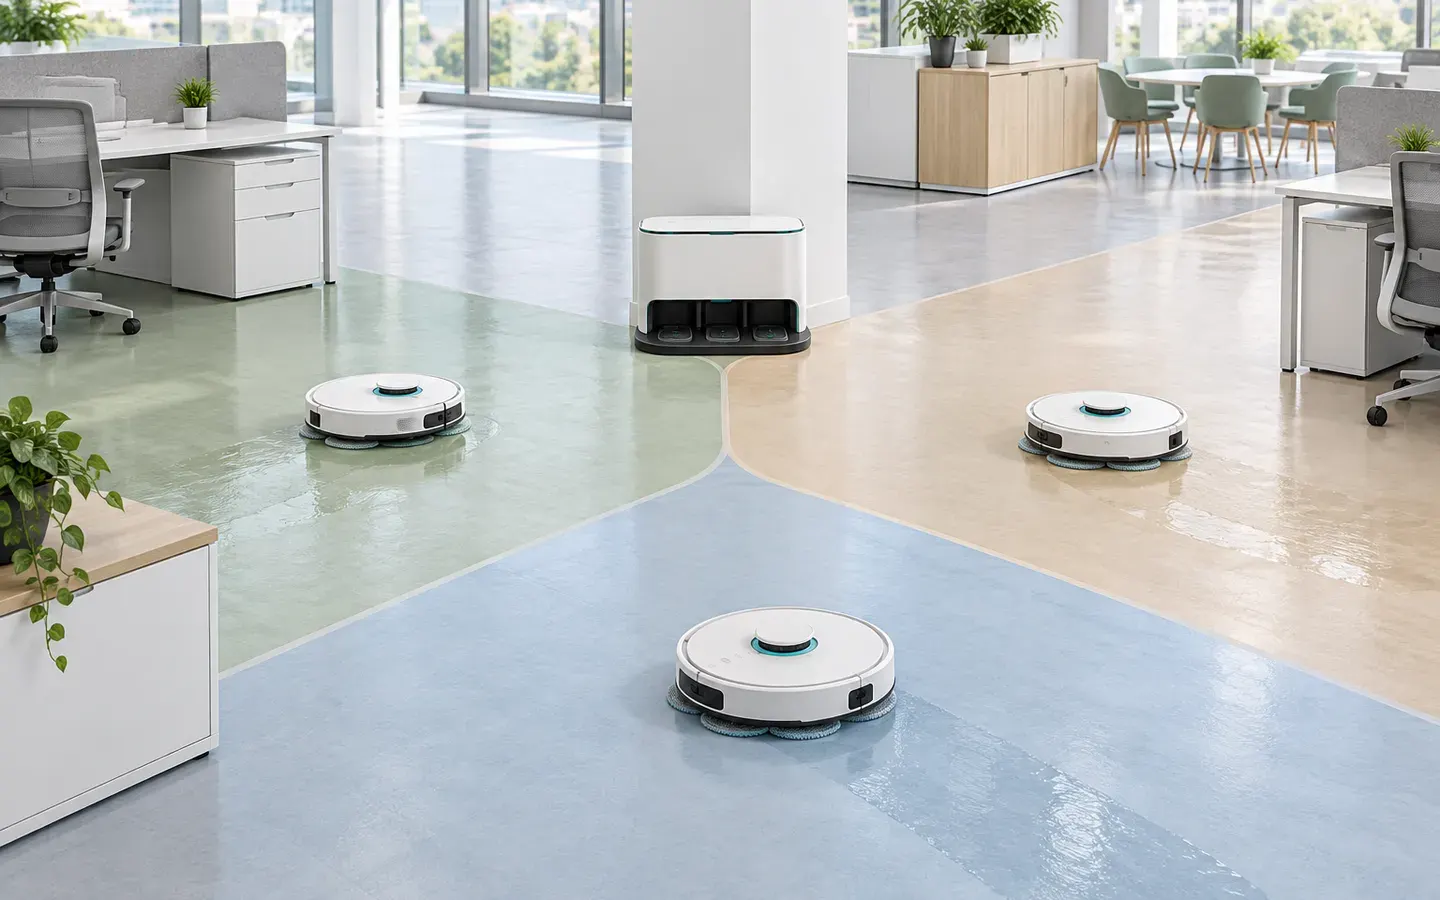 Nâng cao
Nhiều robot lau chia khu vực và dùng chung trạm thế nào?
Cách một đội robot lau chia sàn thành khu vực, giao khu cho từng robot, xếp hàng dùng chung trạm và giao lại khu khi một robot hỏng.
8 phút đọc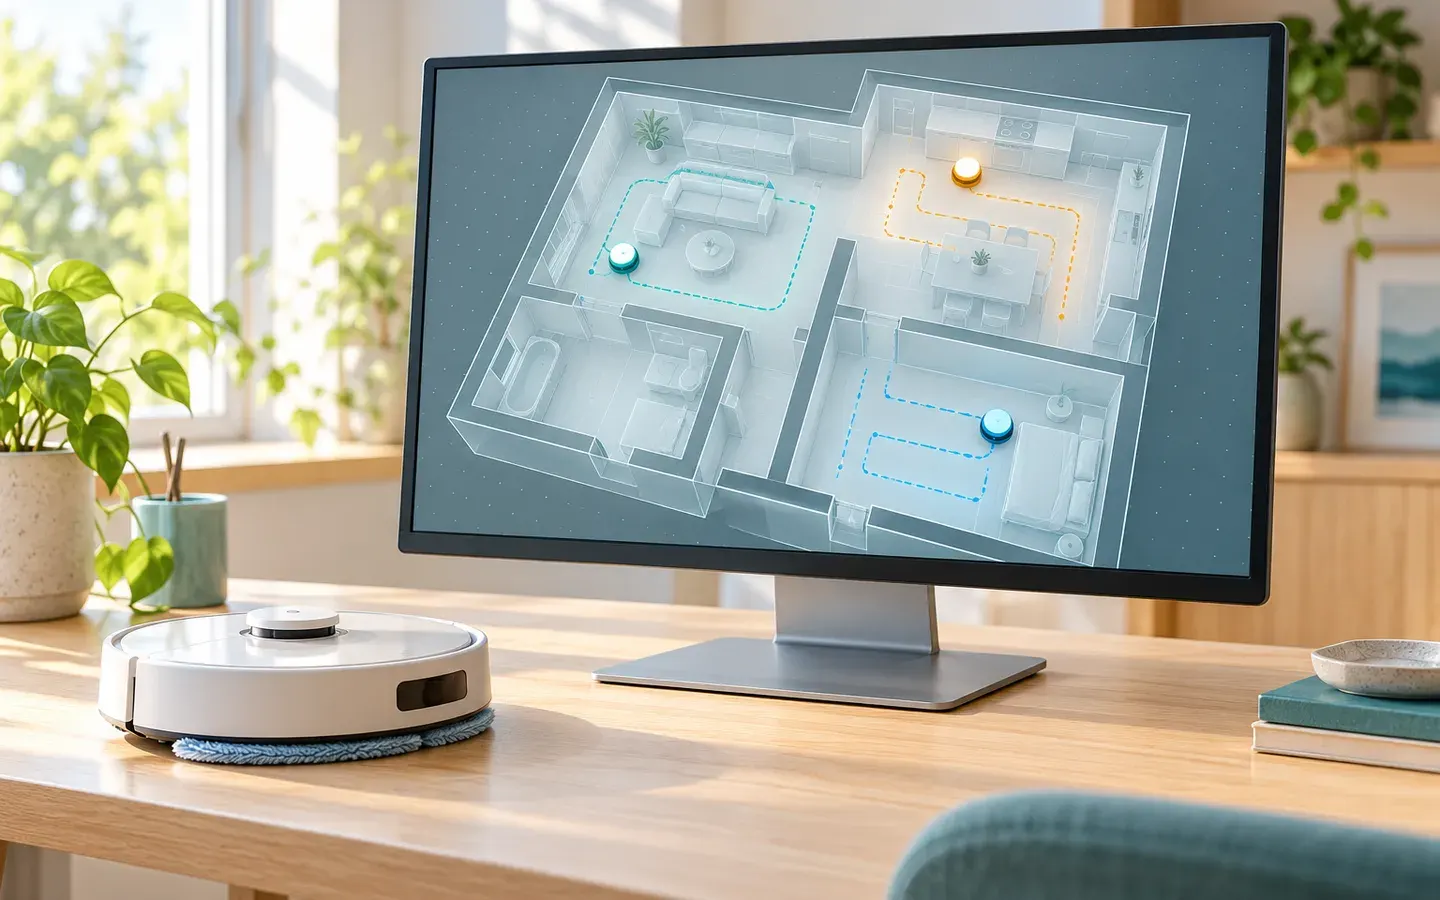 Nâng cao
Mô phỏng chuyển động robot lau trong căn nhà ảo thế nào?
Dựng căn nhà ảo cho đội robot lau sàn nhỏ: chọn trình mô phỏng, cảm biến giả, nối với ROS 2 và chạy nghiệm thu nhiều lần, kể cả khi cắt liên kết.
8 phút đọc


